


世界模型从零讲起(四十一):内容物也在推你——宿主与内容物的双向耦合、阻抗反馈与耦合稳定性
从上一篇接上:依赖图只画了一半
上一篇把容器与内容物的关系写成了一张属性依赖图:内容物状态决定宿主的体积、质量、质心与惯量,惯量再决定倾覆临界角、力矩预算与可达速度。那张图的所有箭头都指向一个方向——从内容物指向宿主,从属性指向约束。它回答的是「杯子里装了东西之后,杯子变成了什么」。
真实的手臂不会只感受到「变重了」。端起一杯晃动的咖啡,手腕明显被来回拽;夹爪抓住半瓶豆子快速移动,力传感器上的读数会出现一串没有规律的尖峰;把一块冻住的冰装进饭盒再放下,容器与桌面之间有时只剩一个角接触,整个盒子会绕着那条棱翻转。这些现象的共同点是:内容物不只改变宿主的属性,它还在持续地把力和力矩施加回宿主,改变宿主自己的状态。依赖图必须补上反向的箭头。
这篇要回答四个问题。第一,反向作用到底是什么——液体晃动、颗粒流动、刚性块滚动这三类内容物分别通过什么物理量、以什么规律作用于宿主,为什么它们不是「外扰」而是「内扰」。第二,为什么不能简单地在依赖图里加一条反向边——把双向关系写成互相求值的公式会立刻遇到代数环,而把双向关系写成两个独立模型又会漏掉能量交换;正确的做法是从完整系统的质量矩阵里取出耦合分块。第三,耦合回路为什么会让原本稳定的控制变得不稳定——耦合本身不产生能量,但回路里的延迟、采样与高增益会把液体的低阻尼放大成自激。第四,这个双向耦合除了是麻烦,还能做什么——反作用力本身是一条观测信道,机器人可以「摸」出液体还剩多少、晃到什么程度。
先定位它在系列里的位置。(四十) 建立了组合对象的属性依赖图,这一篇把图变成回路;(三十七) 讨论过接触不可观测时的信念记账,颗粒与刚性块的接触噪声在这里会再出现一次;(三十) 的不确定性传播原本沿预测方向,这一篇要讲它在反馈回路里如何被放大;(二十三) 的身体模型把末端负载当成对手臂惯量的改写,这一篇要指出那只是一次静态快照,负载是活的。
问题定义:把「会动的东西」装进口袋,预测就从单向变成双向
单向模型在什么地方开始出错
上一篇的属性依赖图里,箭头的含义是「求值」:给定内容物状态,算出宿主的质量、质心、惯量;给定宿主属性,算出约束。这种依赖有明确的求值顺序——必须先知道装了什么东西,才能知道杯子多重。求值顺序之所以成立,是因为箭头只走在「状态 → 属性 → 约束」这条单向链上,宿主状态(手臂的位置、速度和加速度)不参与属性计算。
一旦开始运动,求值顺序就断了。液面在容器里的姿态不只取决于液面高度,还取决于容器此刻的加速度:手臂加速时液面倾斜,减速或转弯时液面又向前涌。容器的倾角一旦改变,液体的质心相对容器发生横移,组合体的惯量分量跟着变化,倾覆临界角、力矩预算、可达速度这些下游约束全部要重算。反过来,约束是否被满足又决定了手臂能不能执行这条加速度指令。也就是说,「宿主状态 → 内容物响应 → 组合属性 → 约束 → 宿主状态」构成一个环,环上任何一段都在被下一段影响。
单向模型的做法是把环剪断:用上一时刻的内容物状态算属性,用属性算约束,用约束算控制,然后把新的宿主状态喂进去、下一时刻再算一遍。这在慢速、低加速度搬运里误差很小:液体晃动周期远短于运动的加减速时间尺度时,液体在每一次加速度变化之后都来得及稳定下来,环被剪断造成的误差会在一个晃动周期内自行耗散。问题出在加速度的频谱接近液体晃动固有频率的时候。此时液体不会被「瞬时响应」掉,而是被激发振荡,振荡反过来持续把力和力矩加回容器,让手臂的实际轨迹偏离指令轨迹。剪断环的单向模型对这种情形没有任何预见能力,因为它从来没有算过「液体在推容器」这一项。
三个具体的失效场景
下面三个场景可以说明反向作用在实际中的形态,每一个都能在文献里找到对应的系统。
场景一:快速端起一杯咖啡,手腕被来回拽。 设杯与水的组合质量 kg(空杯 kg、水 kg),手臂沿水平方向做一次约 s 的启停位移。如果这次位移的加速度曲线包含接近液面一阶晃动模频率的成分,液体会在容器内形成一次明显的晃动,晃动质心偏离轴线,通过等效摆把横向力加回容器。液面越高,晃动越慢,而启停时间越短,激起的频率就越高,两者一旦靠近,晃动幅值会明显放大。对操作员或者对力控手臂而言,这个力表现为手腕上的一股周期性拉力或推力,频率等于液体晃动频率,幅值与加速度幅值成正比。单向模型只预测「杯子变重了」,完全预测不到这股力气从哪来、什么时候来。
场景二:夹爪抓着半瓶豆子快速移动,力传感器读数出现尖峰。 颗粒内容物在快速加减速时会发生内部重排:一部分颗粒被惯性推向一侧,堆体局部塌陷,颗粒之间以及颗粒与容器壁之间发生瞬态碰撞。碰撞力是脉冲式的,在力传感器上表现为一串不可预测的尖峰。这种尖峰有两个后果:一是造成力控环的误触发(比如越过安全阈值而急停),二是让颗粒堆的形状发生路径依赖的改变——同样的起点和终点,走不同的加减速曲线,最终堆形不同。
场景三:装冰块或工具的容器在放下后绕一条棱翻转。 刚性内容物在容器内部滚动或滑动时,会不断改变组合体质心的位置。质心一旦偏到支撑凸包之外,容器就会失稳。更隐蔽的是,刚性块在容器里滚动的过程会改变容器与地面的接触模式:从一个面接触变成一条棱接触,再变成点接触。接触模式改变了,容器的可倾覆方向也改变了,而这一步在单向依赖图里完全没有位置可写。
内容物类型 反向作用的主要载体 对宿主的作用形式 世界模型需要新预测的量液体 等效摆质心的横向位移 周期性的力与力矩(接近晃动频率) 摆角、摆角速度颗粒 内部重排与颗粒间碰撞 脉冲式碰撞力、质心位置漂移 堆形、压实状态、接触事件刚性块 滚动/滑动引起的质心移动 接触模式的切换(面→棱→点) 块的位置姿态、接触事件序列这张表说明了为什么「内扰」比「外扰」难处理。外扰(比如一阵风吹过或地面震动)与模型内部状态相互独立,世界模型可以把它当成一个独立的随机输入;内扰与模型内部状态是耦合的,它既是宿主状态的结果,又是下一时刻宿主状态的输入。你不能把液体晃动当成一个可以独立建模的噪声源,因为它完全由宿主怎么动、液体之前怎么晃共同决定。
为什么需要单独讨论这个问题
有人会问:这难道不就是「闭环控制」里早就有的问题吗?控制器本来就要处理被控对象的动态响应。
区别在于世界模型的角色。控制系统里,被控对象模型(比如阻抗控制器背后的手臂动力学模型)描述的是「手臂本身」;负载通常被近似成一个固定的质量与惯量,顶多加一个扰动观测器。世界模型要回答的问题不止「怎么把杯子端稳」,还包括「放下杯子之后会发生什么」「这样晃动会不会洒出来」「抓取时容器里还剩多少东西」。这些问题要求世界模型把内容物当成一个有自身状态、有自身动力学、并且与宿主双向交换能量的子系统,而不是一个负载参数或一个噪声扰动。上一篇的依赖图已经把「内容物状态」当成了世界状态的一部分,这一篇要补的是「内容物状态与宿主状态之间的时间导数耦合」。
三类内容物的反向作用建模
液体:等效摆把「看不见的晃动」变成可写进状态方程的量
液体内容物在世界模型里最棘手的地方是:它是一个连续介质,真正完整的状态是每个位置的速度场,维度高到无法作为世界状态。工程上通行的做法是用等效机械模型(equivalent mechanical model):把液体的晃动等效成一组挂在容器上的摆,或者一组质量-弹簧-阻尼系统。这个思路在航天器推进剂晃动分析里用了几十年,Housner 于 1957 年发表的容器受加速时动压强研究给出了一套至今仍被引用的等效参数推导;2025 年的综述 Equivalent Mechanical Models for Sloshing 把摆模型与质量-弹簧-阻尼模型的形式统一整理了一遍。
单摆形式的等效模型可以写成如下形式。设容器参考点 处的加速度为 ,重力加速度为 ,有效重力矢量为
设摆长为 (由液面高度与容器半径决定,近似为液面高度到一阶晃动模态节点的距离),摆球质量为 (等效参与晃动的液体质量),摆角为 ,摆球在容器坐标系中的位移为 。在有阻尼的情形下,摆的运动方程为
其中 是等效阻尼比, 是晃动的固有角频率,右边一项是容器加速度对摆的激励。每一项的含义如下:
- 是液体黏性带来的阻尼项。 对不同液体差别很大,水大约在 到 之间,取决于容器尺度和液面高度。
- 是恢复项。有效重力越大,摆的恢复力矩越强,固有频率越高。这解释了一个容易被忽略的事实:在同一容器里,液面越高(摆长越长、液体越多),晃动频率越低;而手臂如果在竖直方向大幅加速,等效重力的变化会直接改变晃动频率,让激励与晃动之间的相位关系漂移。
- 右边一项说明容器加速度是激励源。容器沿水平方向加速,相当于在摆的坐标系里注入一个与加速度反向的「等效重力」分量。
摆球对容器施加的反作用力是
其中摆球的绝对加速度由三部分组成:容器参考点的加速度 、摆动引起的相对加速度,以及科氏式耦合项。容器参考点处的力矩为 ,其中 是摆球相对参考点的位置矢量。这个力和力矩会直接进入手臂末端的世界模型——它们就是「液体在推容器」的具体数学表达。
三个容易出错的地方。第一, 用的是容器参考点的加速度,而不是手臂末端执行器的加速度;如果容器通过一个柔性夹具连接在末端,两者的加速度差要单独算。第二,摆长 并不是液面的绝对高度,而是与容器形状和一阶模态节点位置相关;圆形截面容器的摆长可以近似成与液面高度相近的量,但方形容器和高宽比很大的容器,这个关系会明显偏离。第三,单摆只能捕捉一阶晃动模态。液面更高或者容器更大时,二阶甚至三阶模态会被激励出来,此时要用多个摆串联或者多模态质量-弹簧系统。图 1 给出的平面示意说明了这样一个几何事实:要让液体不晃,容器运动时作用在液体上的合加速度必须垂直于液面,这正是后面讨论开环策略时的基本判据。
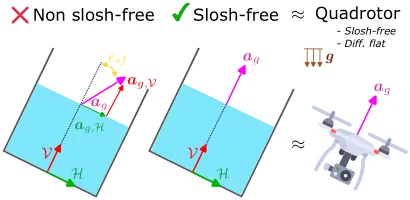
图 1 中,深色箭头表示容器的纵向加速度,弧形箭头表示容器的转动加速度,两者合起来作用在液体上的合力(洋红色)必须垂直于液面,才不会激起晃动。黄色标出的偏差角 描述实际合力偏离液面法线的角度,无晃动条件就是 。这张图来自 ICRA 2024 的 Geometric Slosh-Free Tracking for Robotic Manipulators,它把「容器如何平移与转动才能不激起液体晃动」这个几何问题直接画了出来,而不是依赖液体动力学参数的估计。
颗粒:碰撞噪声与堆形的路径依赖
颗粒内容物没有连续的速度场可以等效,它的状态在宏观上由堆体的表面形状、内部的压实程度(空隙率)、以及颗粒之间的接触网络来刻画。反向作用主要有两种形态。
第一种是碰撞噪声。快速移动时,颗粒会离开堆体、撞上容器壁、再落回堆体。每一次碰撞都是一次动量传递,在容器上表现为一个持续时间极短、幅值不确定的力脉冲。这些脉冲对世界模型的意义不在于「它有多大力」这个数值,而在于它是一个接触事件的触发信号:一旦检测到碰撞,说明内容物状态已经发生了不可忽略的跳变,之前对堆形的信念要打折。
第二种是堆形漂移。颗粒在容器内的重排有很强的路径依赖,这与上一篇提到的不可逆性一脉相承。同一个堆体,沿着不同的加减速曲线搬运,最后到达的堆形不同:走直线、走弧线、走急停路线,结果完全不同。这意味着对颗粒内容物而言,世界模型不能只预测「下一帧的堆形」,还必须预测「什么样的加减速曲线会让堆形保持稳定」。
从学习的角度看,颗粒的双向耦合有一个天然的表示方式:把颗粒与容器壁都当成接触对,世界模型的动力学部分以「接触对之间的力」为基本输出单元。2024 年的 Gaussian Splatting Visual MPC for Granular Media Manipulation 就是一个具体例子:系统把多视角图像转换成高斯溅射表示,在这个表示上学习动力学,用推杆对颗粒堆做 MPC 规划。它的动力学模型输入动作 、输出下一时刻的场景表示 ,规划时计算各候选轨迹的任务代价并选择最优动作。下图是这个系统的整体流程。
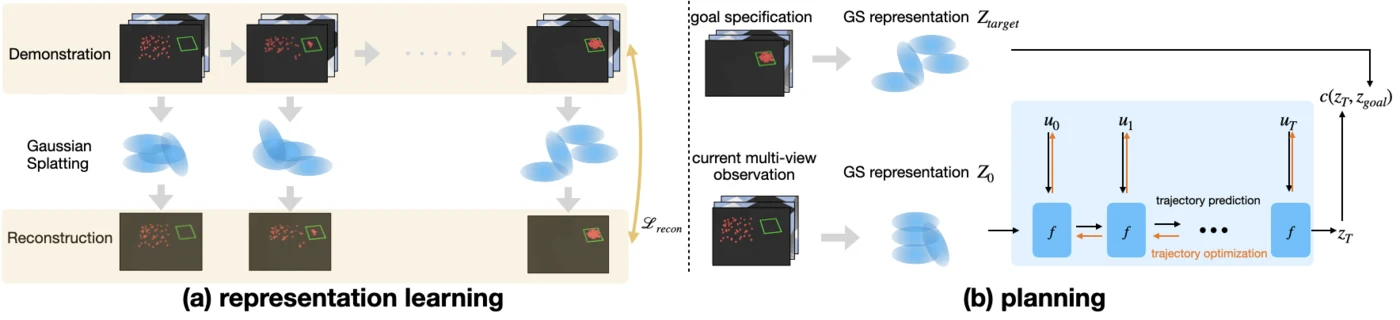
图 2 的上方是目标规格与当前高斯溅射表示,左侧分支对应表示学习:当前多视角观测得到的溅射表示进入动力学模型,与目标规格一起比较;右侧分支对应规划:在动力学模型上做轨迹预测与轨迹优化。这个图揭示了颗粒内容物反向作用的一个工程后果——动作在动力学模型里只以「推杆轨迹」的形式出现,而推杆推动颗粒后受到的阻力(也就是反作用力)并没有进入动力学模型的状态,模型只学习「推杆出现在那里、颗粒以后往哪去」这一映射。这恰好说明了目前多数颗粒世界模型的局限:它们处理的是单向的「动作 → 结果」,而不是双向的「结果又反过来改变动作执行」。
刚性块:接触模式改变宿主接地方式
刚性内容物在容器里的运动和刚体运动没有区别:滚动、滑动、翻转。它对宿主的反向作用主要体现在两处。
第一处是质心移动。块在容器内滚动时,组合体的质心沿容器内壁移动,惯量张量的分量也随之改变。这一点上一篇已经讨论过惯量的合成与姿态依赖,这里补上时变的视角:块的滚动使组合惯量成为时间的函数,而组合惯量变化率和块的加速度之间有关系,这个关系会通过角动量守恒影响容器本身的姿态响应。
第二处更隐蔽:接触模式改变。块在容器里滚,可能碰到容器壁,把容器推向一侧;容器落到桌面时,如果块的位置偏在一边,容器可能从面接触变成棱接触。接触模式决定了容器可以承受的倾覆方向,也决定了后续可以施加的力矩方向。世界模型里,接触模式必须表达为一个离散状态,并且必须与块的连续位置姿态保持一致的更新逻辑。
颗粒与刚性块的碰撞噪声在不同尺度上都会出现。容器与桌面之间、块与容器之间、颗粒与颗粒之间,所有接触对都可能成为反向作用的通道。
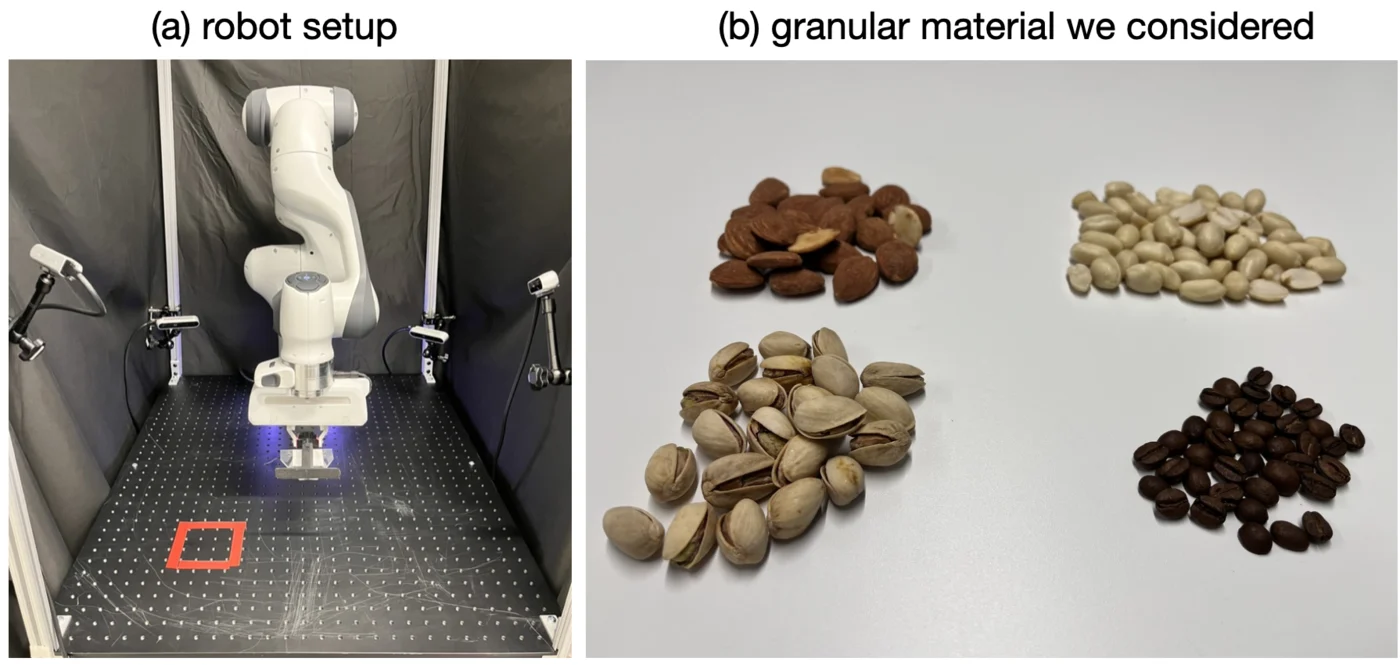
图 3 展示了颗粒实验的实机装置:末端执行器装推杆,四台相机从不同角度观测颗粒堆。与颗粒相关的反向作用在这个装置里能观测到的最直接信号,是推杆接触颗粒堆时力传感器上的阻力和推杆轨迹的偏离。图中颗粒堆的形状与推杆的相对位置决定了接触点在哪里、接触面积多大,这些几何量正是接触力计算的输入。
为什么依赖图里加不上反向边
代数环:两条边一加,求值顺序就没了
上一篇的依赖图之所以能一次算完,是因为它是一张有向无环图。节点是属性,边是「由谁算出谁」,拓扑排序给出求值顺序。现在想加一条反向边:宿主的加速度影响内容物状态。问题是宿主的加速度本身又依赖组合惯量,组合惯量依赖内容物的质心,质心依赖内容物状态。三条边首尾相接,图里出现了一个环。
具体到一个最小例子。设容器对末端施加力矩 的响应可以用一条等效转动链描述:末端施加的力臂长为 的力矩转化为容器参考点的等效水平力 ,容器参考点质量(宿主等效质量)为 ,参考点的水平加速度为 ;液面倾角在准静态近似下与加速度的关系是 (晃动频率远高于运动频率时液体跟随等效重力方向)。把三件事写在一起:
其中 是等效摆质量。第二式给出的是稳态近似:容器持续以 加速时,液面相对容器倾斜到使等效重力重新垂直于液面的角度。把后两式代入第一式,得到的是一个关于 的不动点方程
它一般没有解析解,只能迭代。迭代收敛的充分条件是映射的导数绝对值小于 1:
把这个映射的表达式代进去,导数里会出现与 同阶的项。力矩越大、摆质量越大、 越大(摆越接近斜向 ),导数越大,迭代越容易发散。这不是数值技巧的问题,而是把动力学关系硬塞进静态求值图所必然付出的代价:依赖图假设「属性由状态唯一确定,且可以按拓扑序一次算完」,而双向耦合本质上是微分方程,不是函数求值。
正确的分工是把两层分开。属性层保持无环:它只回答「在这一时刻,给定内容物状态与宿主姿态,组合体的质量、质心、惯量是多少」。动力学层负责双向:它把宿主与内容物放在同一组广义坐标下,用联立的运动方程同时求解两者的加速度。属性层是动力学层每一步求值的子过程,而不是反过来让动力学嵌进属性图。这个分工在后面讨论仿真实现时会再次出现:隐式求解器每一步都在做「给定当前状态,解出满足所有约束的加速度」,属性表只是其中一项输入。
耦合不是「互相调用」,而是同一个质量矩阵里的非对角块
把宿主与内容物放进同一组广义坐标
其中 是手臂的关节坐标(或末端的六个位姿坐标), 是内容物的内部坐标(摆角、块的位置姿态、颗粒堆的模态坐标)。系统的运动方程可以写成
这里 是宿主自身的质量矩阵, 是内容物自身的质量矩阵, 是耦合块, 包含科氏力、离心力与重力项, 是关节力矩, 是接触约束的拉格朗日乘子, 是对应的约束雅可比。
这个式子里有三个关键事实。
第一,耦合块是对称的。 来自动能函数的对称性:动能对两个速度的混合偏导相等。它不是可以随手设定的「影响系数」,而是由几何与质量分布唯一决定的。只要两个子系统共享动量,耦合块就必然存在。
第二,内容物没有自己的驱动器,所以右端对内容物是零(除了接触约束力)。内容物的运动完全由耦合块和约束驱动。这正是「宿主推内容物」的数学来源: 相当于作用在内容物上的惯性力。
第三,内容物对宿主的反作用体现在 。它不是一个可以事后加到宿主方程上的「扰动力」,而是与宿主加速度同时求解出来的。先算宿主、再算内容物、再把内容物的力加回宿主,这个顺序在数学上对应一次显式近似,误差大小取决于两个子系统的时间尺度比与质量比——这一点下一节会展开。
Schur 补:为什么「一杯水在手上」在高频下比想象中轻
内容物没有驱动器,可以从第二行解出它的加速度:
代回第一行,得到只含宿主坐标的等效方程:
就是宿主视角下的表观惯量(apparent inertia),它是原质量矩阵关于内容物分块的 Schur 补。由于 正定、 半正定,必然有
也就是说,内容物永远不会让宿主在瞬时意义上变得更重,只会让它更轻或不变。这个结论初看反直觉:一杯水明明让杯子变重了。区别在于「重」指的是哪个时间尺度。
用单摆做一个可以手算的例子。设宿主沿水平方向运动,质量为 ;内容物是摆长 、摆球质量 的单摆,摆角 。动能是
展开后得到
第二行对应摆的运动方程,第一行是宿主的运动方程。按 Schur 补算表观惯量:
摆自然下垂()时,:液体的质量对瞬时水平惯量完全没有贡献。原因是极快的水平加速度下,摆球来不及获得水平速度,摆杆只提供竖直方向的约束力,水平方向没有力的传递通道。摆被抬到水平()时,:摆杆变成一根刚性连杆,液体质量全部参与。一般角度下,参与比例是 。
这个例子给出了一条重要的直觉:属性表里的「总质量 」对应的是低频、内容物被完全带着走的极限;动力学里的瞬时表观惯量对应的是高频极限。两者之间的过渡由内容物自身的动力学决定。真实系统的阻抗在这两个极限之间按频率连续变化,因此「杯子多重」这个问题本身没有唯一答案——必须先问「在什么频率上」。上一篇的依赖图给出的总质量并没有错,它只是低频极限,不能拿来计算高频力矩预算。
阻抗:一杯水在手上的频率响应
反作用力的推导
继续用单摆模型,但这次从宿主的视角计算反作用力。设容器参考点沿水平方向的位置为 ,摆球相对容器的水平位移为 。摆球的绝对水平坐标是 。
摆球在水平方向只受摆杆的约束力,设摆杆张力为 ,则
摆球对容器的反作用力与摆球受到的约束力大小相等、方向相反,因此容器受到的水平反作用力为
在小角度下,。摆的小角度运动方程是
代入得
于是
这个结果值得停下来看一眼:反作用力正比于摆角,而不是正比于加速度。它的物理含义是,液体的水平反作用力来自液面倾斜造成的重力分量,而不是来自液体的惯性。加速度通过改变摆角间接影响反作用力,两者之间隔着一层液体自身的动力学。
把频域关系补上。摆角对基础加速度的传递函数是(取 )
因此反作用力与基础加速度之比——也就是以加速度为输入的阻抗——是
注意符号约定:这里定义 为作用在容器上的力、方向与 同向,所以低频时 ,负号表示它阻碍加速度,符合惯性力的直觉。关心幅值与相位时看 :
三个频段的行为完全不同:
- 远低于共振():,相位约 。液体像一块刚性的附加质量,完全跟着容器走。
- 共振附近():,相对加速度的相位约 ,等价于反作用力与速度反相。液体在这个频段像阻尼器一样从宿主抽取能量,吸能能力最强。阻尼比越小,这个峰值越高: 时峰值是低频值的 10 倍, 时只有 2.5 倍。
- 远高于共振():,液体跟不上容器的快速抖动,反作用力消失。
用一组具体数字看三个频段
回到上一篇那只杯子:半径 cm、高 cm、空杯 kg、装 cm 高的水,水质量约 kg。一阶晃动模态的等效摆长与水柱高度、容器半径有关,取 m 作为一个便于计算的估计,则
参与一阶晃动的液体质量按经验取总液体的四成, kg;阻尼比取 。现在让手臂以 的幅值做不同频率的水平往复运动。
- 频率 Hz(): kg,反作用力幅值约 N。几乎感觉不到。
- 频率 Hz(): kg,反作用力幅值约 N。相当于手腕上多了一个 kg 的等效质量在来回拽,但方向与加速度相差 。
- 频率 Hz(): kg,反作用力幅值约 N。液体已经跟不上,手腕只感觉到空杯。
再看静态载荷:组合体重力约 N。共振处的反作用力 N 约为静态载荷的 。单看比例不算大,但它出现在一个特定的频率上,而且相位与加速度差 。对一个带宽覆盖这个频率的位置控制环来说,这 的能量足以把相位裕度吃光。
如果把反作用力换算成位移阻抗(力与位移之比),共振处有
一个典型的柔性腕关节刚度在几百 N/m 量级, N/m 与它同级。这意味着在晃动频率上,液体对腕关节来说不是一个小扰动,而是一个阻抗幅值相当的负载。如果腕关节更软,比如 N/m,液体在同频段上的等效刚度反而更大,系统的主导动力学就从腕关节转移到了液体上。
这解释了一个实践中的现象:用很软的手腕端水,反而更难端稳。直觉上「软一点能缓冲」,但软手腕的刚度低于液体的阻抗幅值,控制回路实际上在控制一个由液体主导的系统,而液体的阻尼比很低,几乎没有耗散能力。相反,刚性位置控制在水不晃的时候很稳,一旦激起晃动就容易发生高频抖动,因为位置环在共振频率上看到的增益被放大了 倍。
耦合回路的稳定性
先排除一个误解:机械耦合本身不制造能量
看到「液体在推容器」,很容易直接下结论:反作用力会破坏稳定性。这个结论需要限定条件。对理想约束下的保守耦合系统,总能量
在无外力、无阻尼时守恒。约束力对系统做的净功为零,因为它作用在相对运动方向的正交补上。液体把能量交给容器,容器再把能量交回液体,能量在两者之间来回流动,但总量不变。有阻尼时,能量单调减少。所以耦合本身是耗散的或中性的,它不会凭空向系统注入能量。
这意味着,一个由无源手臂、无源液体、无源控制器组成的连续时间闭环,不会因为「液体推容器」而失稳。著名的阻抗控制稳定性结论正是这个意思:两个无源系统通过负反馈互联,互联系统仍然无源——这是 passivity 理论的基本结果,Hogan 在 1985 年的阻抗控制系列文章里把它作为设计原则提出。真正制造不稳定的是破坏无源性的环节:延迟、采样、执行器饱和、滤波器、以及控制器里那些为了性能而引入的高增益。
这个结论很重要,因为它把「液体难控制」这个模糊的说法拆成了两个可分析的问题:耦合有多强(决定反作用力的大小),以及回路里有多少非无源环节(决定这些反作用力会不会被放大成振荡)。前者由物理决定,后者由工程决定。
延迟从哪里来
一个典型的机器人控制回路有四段延迟。
第一段是感知延迟。力矩传感器可以做到 1 kHz 以上,延迟在毫秒级;相机通常在 30 到 60 Hz,单帧延迟就有 16 到 33 ms,再加上图像处理与推理,视觉闭环的延迟常常超过 50 ms。世界模型如果依赖视觉观测内容物状态,它的输出天然带着这段延迟。
第二段是计算延迟。世界模型的推理时间、MPC 的求解时间、轨迹优化的时间都算在这里。对 1.8 Hz 的晃动,一个控制周期只要超过 10 ms,就已经吃掉了可观的比例。
第三段是通信与驱动延迟。总线传输、伺服驱动器的内部环路、减速器的柔性,都会引入相位滞后。这一段常被低估,因为它在频域上表现为一个额外的一阶或二阶滞后,而不是纯粹的常延迟。
第四段是滤波与零阶保持。为了抑制编码器噪声,位置信号通常要低通滤波;低通滤波器在截止频率附近引入相位滞后。数字控制器的零阶保持等效于半个采样周期的延迟,即 。
把四段加在一起,一个视觉闭环的等效延迟到 50 到 80 ms 是常态,纯力矩闭环可以做到 5 到 10 ms。这个差别在后面会直接决定系统能不能在晃动频率上保持稳定。
临界延迟的一阶估计
对二阶欠阻尼系统,闭环相位裕度与阻尼比之间有一个常用的近似关系:
推导思路是:增益穿越频率满足 ,对标准二阶系统(无零点、直流增益为 1),穿越频率处的相位就是 加上相位裕度。对欠阻尼二阶系统,穿越频率落在共振频率之上,相位裕度可以解析地写成只含 的函数:
对小阻尼比,,根号内近似为 ,分母近似为 ,于是 。 时精确值约 rad,; 时精确值约 rad,。也就是说, 是一个略偏乐观的一阶近似,对 的误差在 10% 以内。这篇文章用它作为量级估计,不把它当成精确判据。
纯延迟 在频率 处引入的相位滞后是 。如果回路的增益穿越点落在晃动频率附近,要求总滞后不超过相位裕度,就得到
把数字代进去:
- Hz、: ms。
- Hz、(几乎无阻尼的水): ms。
- Hz、(加了挡板或高黏度液体): ms。
- Hz、(液面更浅、容器更小): ms。
这组数字解释了两件事。第一,为什么视觉闭环端水很难做到高带宽:50 ms 的延迟比 4.4 ms 的临界值大十倍以上。要在这个延迟下保证稳定,回路的增益穿越角频率必须满足 rad/s,也就是 Hz——远低于 Hz 的晃动频率。回路能跟踪缓慢的轨迹,却无法在晃动频率附近提供任何有效的调节。第二,为什么挡板和黏性液体在实践中有效:它们把 从 0.05 提高到 0.15,临界延迟放宽了约六倍,控制器的可用带宽随之提高。
需要强调,这个估计建立在三个前提上:回路在 附近的增益不小于 1、晃动模态可以用单自由度二阶系统近似、延迟远小于晃动周期。前提不成立时,结论要重算。真实的机器人有多个柔性模态、非线性摩擦和饱和,临界延迟只能用频率响应的实测数据来确定。但这个一阶估计足以指导设计方向。
三条工程出路
面对上面的不等式,工程上有三条路,它们对应三个不同的改动位置。
降低回路增益,让增益穿越频率远离晃动频率。具体做法是软化末端阻抗、降低位置环带宽、或者在世界模型预测到晃动风险时主动降速。代价是任务变慢、抗扰能力下降。这是最稳妥也最保守的做法,适合液体状态难以观测的场合。
增加阻尼。阻尼可以由被动结构提供(容器内的挡板、隔板、泡沫),也可以由主动控制提供(在末端施加与晃动速度反相的力,即所谓主动晃动阻尼)。主动阻尼的关键是必须有晃动速度的估计,而晃动速度只能通过液体模型或者力传感器间接得到——这又把问题接回了状态估计。阻尼的收益是非线性的: 从 提到 ,共振峰值从低频值的 10 倍降到约 3.3 倍,临界延迟放宽约六倍。
前馈补偿。不等误差出现,直接用世界模型预测反作用力并把它作为前馈项加进控制量。前馈的效果取决于模型精度与预测时域;它对延迟不敏感,因为它在延迟发生之前就已经动作。缺点是对参数误差敏感:摆长估错 20%、摆质量估错 30%,前馈就可能抵消不了反而加剧。前馈与反馈的组合是实践中常见的方案:前馈吃掉大部分确定性的反作用力,反馈处理剩下的残差。
改动位置 手段 主要收益 主要代价控制器增益 软化阻抗、降带宽、按风险降速 保证稳定 任务变慢、抗扰变差被控对象 挡板、隔板、高黏度液体 提高阻尼比、放宽延迟 增加重量与清洗难度控制结构 世界模型前馈、主动阻尼 不牺牲带宽 依赖模型精度与状态估计感知与计算 提高帧率、减少滤波、边缘推理 直接降低延迟 硬件成本、功耗这张表的四行对应四个不同的工程层面。实际系统通常同时动两三个层面:把视觉延迟降下来、给容器加挡板、再让世界模型做前馈,三者叠加才可能把一杯水端得又稳又快。
仿真里的双向耦合:显式交错为什么容易炸
一个最小例子
假设要在一个自研仿真器里实现「杯子装水」的双向耦合。最自然的写法是交替推进:
每一时间步: 1. 用当前液体状态计算液体对杯子的反作用力 F_c 2. 把 F_c 加到杯子上,积分杯子一步,得到新的杯子加速度 a_h 3. 用新的杯子加速度 a_h 积分液体一步,得到新的液体状态 4. 进入下一步这就是显式交错(explicit staggered)方案。它实现简单、模块解耦好,但在质量比不利时会发散。
做一个一维的稳定性分析。设杯子质量 ,液体等效质量 ,外力 。第一步用旧的液体力 算杯子加速度:
液体对杯子加速度的响应近似为「附加质量」:液体被带着加速,反作用力为
令质量比 ,则迭代映射的导数是
只要 ,迭代就发散。这就是流固耦合里著名的附加质量不稳定(added-mass instability):当流体质量大于结构质量时,显式交错格式会指数放大误差。它的物理含义是,轻的杯子被重的液体推着走,杯子加速度对液体力的响应太敏感,交错一步的「先有鸡还是先有蛋」被放大成了正反馈。
对这只杯子, kg、 kg,,远超稳定边界。也就是说,用最自然的显式交替写法仿真这只杯子,一定会发散,无论时间步多小——减小步长只能让发散慢一点,不能改变符号。这一点与直觉相反:很多人以为「步长足够小就稳定」,但在附加质量不稳定面前,步长不是决定因素,质量比才是。
松弛迭代与收敛条件
修法之一是在交错迭代里加入松弛:
迭代映射的导数变成
收敛条件是它的绝对值小于 1:
对 ,。 取得越小越稳定,但收敛越慢;实际常用的经验值是 或根据残差自适应调整。如果质量比很大(比如一个几公斤的容器装几十公斤的水),松弛因子会小到难以接受,此时必须改用整体求解。
整体求解与子步进
更稳妥的做法是把宿主与内容物的方程放在一起解。对刚体加约束的系统,这相当于把内容物的质量矩阵块、约束雅可比和宿主的质量矩阵拼成一个大系统,用牛顿迭代求解每一时间步的加速度与约束力。MuJoCo 的约束求解器就是这种思路:它把接触约束作为隐式约束求解,而不是把接触力当成外力显式加上去。自研的液体模型如果要接入 MuJoCo,最好也以约束或广义力的形式进入求解器,而不是在积分之后追加一个外力项。
对高维内容物(比如颗粒),整体求解的代价可能过高。替代方案是子步进:宿主用一个时间步,内容物在同一时间步内用 个子步推进,并在子步之间与宿主交换力。子步进把内容物的快速动力学解得更准,但对附加质量不稳定没有根本帮助——质量比仍然是决定因素,只是误差增长被更多的交换次数摊薄。真正治本的仍然是隐式耦合,或者在建模阶段就把内容物的等效质量并入宿主质量矩阵。
一个可执行的求解流程与校验清单
把上面的讨论整理成一个流程,适用于自研仿真器或世界模型的物理层:
输入:宿主状态 q_h, q̇_h;内容物状态 q_c, q̇_c;时间步 Δt1. 组装 M_hh, M_hc, M_cc 与广义力 h_h, h_c(含重力、科氏力)2. 收集约束:接触、关节限位、液体容量3. 求解联立方程(牛顿迭代或投影法): [M_hh M_hc; M_ch M_cc] [q̈_h; q̈_c] = [τ_h; 0] + Jᵀλ4. 用隐式积分器更新 q̇, q(半隐式欧拉或隐式中点)5. 能量审计:ΔE = E_{n+1} - E_n,应不超过耗散项的上界6. 动量审计:无外力时总动量守恒,误差应在容差内7. 若牛顿迭代不收敛,减小 Δt 或增加松弛,不要静默接受残差第 5、6 步是两条便宜但极其有效的检查。双向耦合最容易犯的错误不是精度不够,而是能量不守恒:液体从宿主吸走能量却不还回来,或者反过来凭空放大。一个能量审计能在几秒钟内暴露这类错误,而单看轨迹可能完全正常。第 7 步的「不要静默接受残差」同样重要:求解器不收敛时继续推进,等价于在系统里注入一个未建模的扰动,而这个扰动恰好出现在耦合最强的地方。
反作用力是一条被浪费的观测通道
力传感器测到的是什么
六维力/力矩传感器装在手腕上时,它测到的合力与合力矩由三部分叠加:
是组合体在重力场中的静载荷,方向在世界坐标系里固定,幅值等于总质量乘重力加速度。 是组合体作为刚体被加速时产生的惯性力与惯性力矩,只依赖宿主的加速度和角加速度。 是内容物内部运动产生的力与力矩——液体晃动、颗粒碰撞、块体滚动都在这一项里。前两项可以由宿主的运动学与已知质量参数算出来,第三项就是世界模型关心的反向作用。
把前两项减掉,剩下的残差里就含着内容物的状态。对单摆模型,前面已经推出水平反作用力 ,于是可以直接反解摆角:
用这只杯子代入数字: kg, N。摆角 对应 rad,反作用力约 N。一个噪声水平 N 的力传感器可以分辨约 的摆角。这个精度对判断「晃得厉不厉害」已经够用,对精确预测溢出边界还不够,但可以作为观测更新的输入。
力矩通道给出的是另一个方向的证据。摆球相对传感器原点的位置矢量与反作用力叉乘,产生一个力矩;对 cm 的力臂, N 的力对应约 N·m。六维传感器的力矩分辨率通常在 N·m 量级,可以分辨。更重要的是力矩的方向:液体绕横轴晃动产生俯仰力矩,绕纵轴晃动产生滚转力矩,两个方向的力矩之比可以直接告诉世界模型晃动发生在哪个平面。
参数未知时的联合估计与可观测性
上面的反解假设 与 已知。实际上 取决于液面高度与容器形状,是一个需要估计的量;摆长 也未知,而 决定晃动频率。把 与 一起放进状态向量,问题就变成非线性联合估计:
测量是残差力与残差力矩,输入是宿主加速度。在只有被动观测的情况下, 与 的可辨识性很差:静止时摆角为零,反作用力为零,任何参数组合都能解释「没有力」这个观测。必须要有激励才能把它们分开。
这就回到了主动感知的老问题。要让 与 可辨识,需要一个包含晃动频率附近成分的激励信号;而激励本身会激起晃动,可能影响任务。探针的设计因此是一个带约束的优化问题:在不超过溢出与力矩限制的前提下,选择一段小幅、短时的往复运动,使参数估计的费舍尔信息最大。费舍尔信息与灵敏度函数的关系在 (二十九) 已经讨论过,这里的具体形式是:对单摆模型,参数 的灵敏度在 处最大,参数 的灵敏度在低频处最大。想同时估两个参数,激励必须同时覆盖低频与共振两个频段。
估计量 最佳激励频段 可观测量 典型精度(本杯示例)摆角 θ 全频段 残差水平力 约 0.5°晃动速度 θ̇ 共振附近 残差力微分 依赖采样率与噪声摆质量 m_p 低频(准静态) 残差力 / 加速度 约 10%摆长 L 共振附近 共振峰位置 约 5%阻尼比 ζ 共振附近 共振峰宽度 约 20%视觉与力觉的互补
视觉与力觉在观测内容物状态上恰好互补。视觉给出的是绝对但慢的信息:液面高度、液面倾角、颗粒堆表面形状,都是相对世界坐标系的绝对量,长时间不会漂移,但帧率低、延迟大、容易被遮挡和反光破坏。力觉给出的是快但相对的信息:反作用力的变化几乎是即时的,采样率高,但它只反映内容物的动态分量,对静态的液面高度不敏感,而且会随宿主加速度变化产生大量非内容物的分量。
把两者融合的常用结构是互补滤波:低频部分信任视觉,高频部分信任力觉。用一阶形式写出来:
其中 是分频时间常数,取在视觉延迟的倒数附近。这个结构的含义是:液面的慢变化由视觉锁定,液面的快速晃动由力觉跟踪。它不需要精确的液体模型,也不需要高帧率相机,代价是需要一个可靠的力传感器和一套准确的刚体动力学补偿——后者恰恰依赖世界模型对宿主质量、质心、惯量的估计精度。
对不透明容器,这条通道尤其有价值。上一篇指出,不透明容器里液面高度只能靠重量、力矩或声学推断,视觉几乎无能为力。力觉补上了动态分量,重量补上了静态分量,两者合起来足以支撑一个粗糙但可用的液面状态估计。对颗粒内容物,力觉能检测到碰撞事件,视觉能跟踪堆形,两者合起来可以标定「什么动作会让堆塌」。
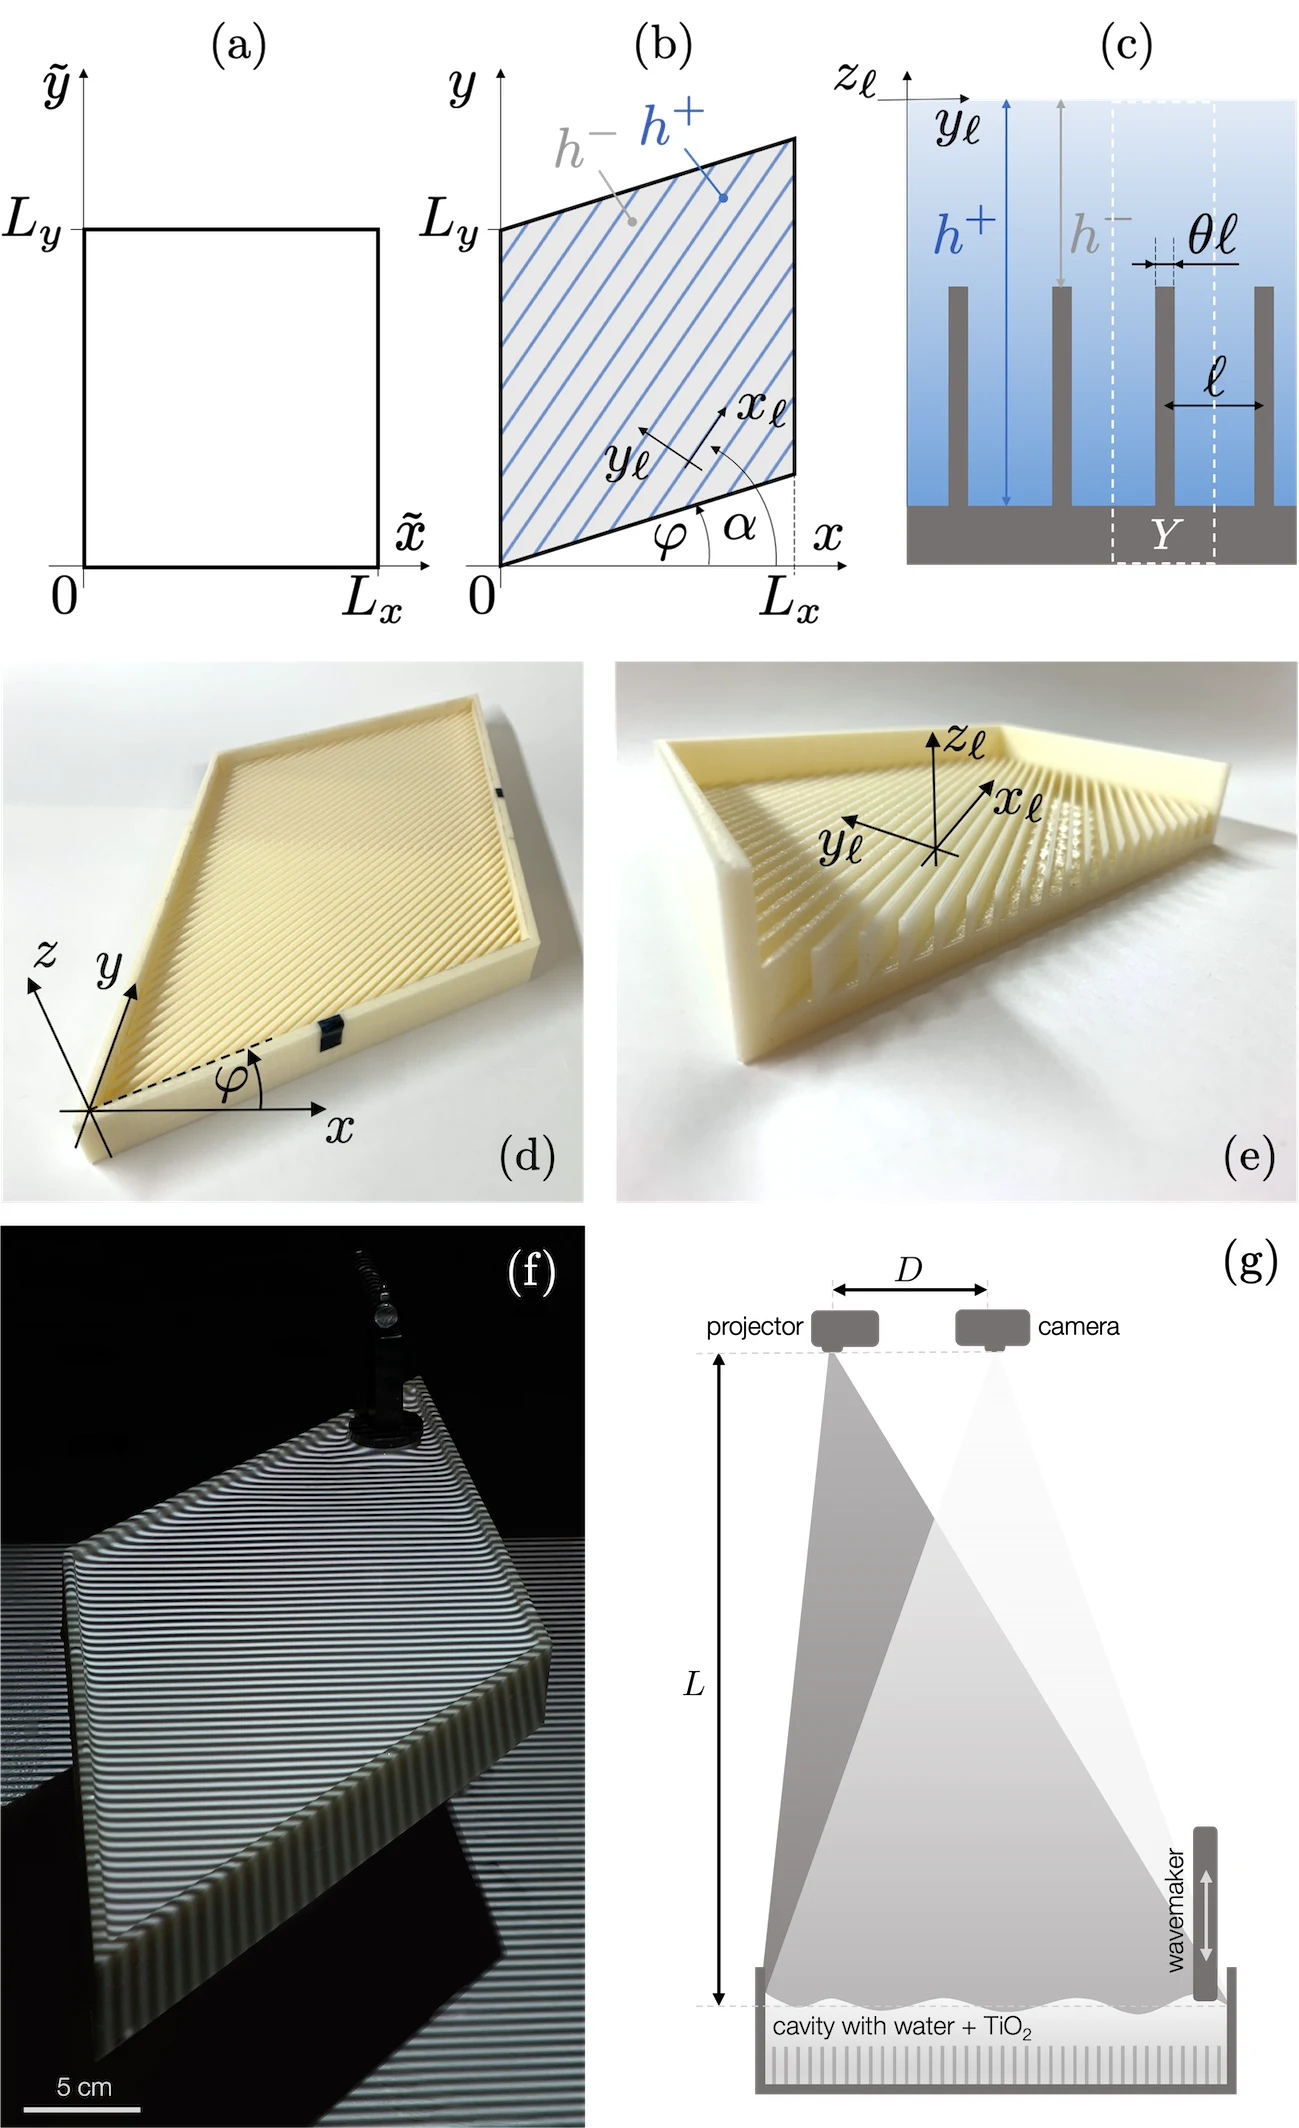
图 4 来自一项关于不规则腔体中规则晃动模态的研究(Regular sloshing modes in irregular cavities using metabathymetry)。图 (a)(b) 是虚拟空间与带剪切角的真实空间的对应关系,(c)(d) 是各向异性超材料腔体的俯视图与侧视图,(e) 是设计用的局部坐标,(f) 是实验装置——腔体中装水并溶解二氧化钛,条纹图案投射到液面上,通过条纹的形变测量液面高程。这张图说明了一件事:液面本身是可以被高精度测量的,但测到的只是自由面的形状,不是内部的速度场。晃动模态的幅值、相位与阻尼只能从自由面的时空演化中间接推断。这正是力觉与视觉需要互补的根本原因——两者都只看到内容物的一部分投影。
四条工程路线:规避、建模、学习、测量
规避:用几何约束让液体没有被激励的机会
最省事的做法是不让晃动发生。Geometric Slosh-Free Tracking for Robotic Manipulators(ICRA 2024)给出了一个漂亮的几何解:如果容器运动时作用在液体上的合加速度始终垂直于液面,液体就不会被激励。把这句话写成约束,就是前面图 1 里的 。
实现上,这篇工作把末端执行器的运动类比成一个虚拟四旋翼。四旋翼的微分平坦性质保证:给定一条平滑的平移轨迹,可以解析地算出与之匹配的姿态轨迹,使机体合加速度始终沿机体轴方向。把同样的构造搬到容器上,就得到一条「无晃动」的姿态参考。控制器分三层:外层用级联 PD 跟踪参考位姿,中间层把位姿误差转成任务空间加速度指令,内层用基于分解加速度控制的二次规划把任务空间加速度映射成满足关节约束的关节指令。整个链路只依赖运动学,不需要液体质量、摆长、阻尼这些参数。
这条路线的好处是简单、实时、对参数不敏感;代价是它假设液体是准静态的,只对低频运动成立。当加速度变化太快(比如紧急制动),液体自身的动力学开始起作用,几何约束给出的姿态参考不再能保证不晃。这正是下一篇要讨论的边界:几何解与动力学解各自适用的频段。
建模:把摆写进最优控制问题
第二条路线是显式建模。Time-Optimal Transport of Loosely Placed Liquid Filled Cups along Prescribed Paths 把液体建模成一个球面摆,摆长 m、等效质量 kg,与托盘上的杯子一起放进最优控制问题,用直接多重打靶法在 CasADi 里求解。约束包括三条:杯子与托盘保持接触(法向力 )、不发生滑动(切向力满足 ,摩擦系数 )、以及液体不溢出。求解器在满足这些约束的前提下最小化搬运时间。
这条路线把双向耦合变成了优化问题里的约束:摆的状态方程描述「宿主如何影响液体」,法向力与摩擦力约束描述「液体与接触如何反过来限制宿主」。它的优点是能显式利用耦合——在允许的范围内把加速度用到极限,同时保证不洒。代价是需要准确的模型参数,而且优化问题的规模随摆的模态数增长。
Model-Predictive Spill-Free Emergency Stopping for Liquid-Manipulating Robots 把同样的思路用到了紧急制动:把紧急停止写成最优控制问题,在 MPC 框架里求出一条时间最优且不溢出的制动轨迹,作为一层可以插在现有无晃动规划器之上的安全层,并在七自由度 Franka 机械臂上验证。这篇工作的出发点是:液体对容器的加速度与加加速度都很敏感,紧急制动之所以危险,不只是因为减速度大,还因为阶跃式的制动力会在容器里激起一次大幅晃动。把停止过程写成带液体动力学约束的时间最优问题,等价于在「停得尽可能快」与「晃得尽可能小」之间求解一条可行的轨迹。这从侧面印证了前面的结论:液体对加速度的响应经过一层二阶动力学,真正危险的是接近其固有频率的激励分量。
学习:单向世界模型的边界
第三条路线是学习。Interactive 4D Volumetric Liquid Forecasting under Moving-Solid Interaction 定义了一个新任务:给定当前液体的欧拉速度场和固体未来的运动序列,预测未来一段时间内整个流场的演化。它的方法把预测分解成两层:底层 TIDE 只在液固界面附近做局部预测,上层 TIDES 加入传输反馈与稳定化模块,抑制自回归 rollout 的误差累积。这个任务在形式上就是「宿主运动 → 液体响应」的单向预测。
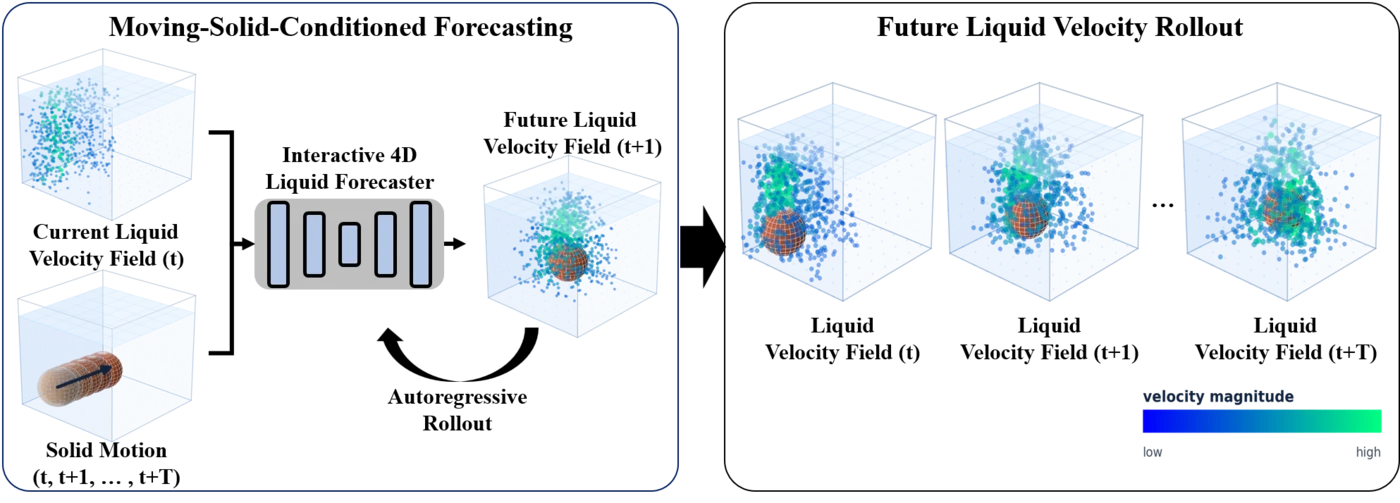
图 5 是该任务的示意:当前液体速度场与未来固体运动序列一起输入,模型自回归地输出未来若干步的液体速度场。图中速度幅值用颜色编码,固体运动用白色轮廓表示。这个图清楚地展示了单向设定的结构——固体运动是已知输入,液体速度场是预测输出,反向的「液体如何反作用于固体」不在模型的输出里。
这篇论文在自己的局限部分明确写到:已知未来固体运动(known future solid)的假设与 benchmark 定义的稠密目标被列为局限,不确定的固体运动、非凸物体、多固体、真实观测以及闭环双向耦合都需要进一步验证。这句话点出了当前学习类世界模型的普遍状态:它们能高精度地预测内容物对宿主运动的响应,但还没有把响应产生的反作用力接回宿主。对推杆推动颗粒堆这类任务,单向设定勉强够用,因为推杆是位置控制且刚度很高;对夹爪抓住容器搬运这类任务,单向设定会漏掉整整一半的物理。
测量:用反作用力闭环
第四条路线不试图预测反作用力,而是直接测量它。这条路线可以与前面三条任意组合:在规避路线里,力传感器可以监测几何约束失效的时刻;在建模路线里,力传感器可以提供模型参数的在线辨识;在学习路线里,力传感器可以提供反作用力的监督信号。它的代价是硬件与标定,收益是把「模型不确定性」换成「可观测的测量」。
四条路线的对比如下。
路线 代表工作 耦合的处理方式 需要什么 适用场景规避 2402.05197 几何约束让反作用力不产生 运动学与轨迹 低频、低加速度搬运建模 2510.25255 摆 + 最优控制,耦合写成约束 液体参数与求解器 中等动态、有明确约束学习 2410.09740/2610.16167 从数据学单向响应 大量数据与算力 高维内容物、视觉可观测测量 力/力矩传感器 直接测反作用力并闭环 六维力传感器与标定 不透明容器、参数未知四者不是互斥的。一个完整的系统很可能同时具备:几何规划保证大部分时间不晃,MPC 处理极端情况,世界模型预测颗粒堆演化,力传感器在线校正模型参数。真正要避免的是只选一条路线却期待它覆盖全部工况——每条路线都有自己的适用频段与失效边界。
误差沿回路放大:一个可计算的耦合增益
从估计误差到指令误差的链条
世界模型对内容物状态的估计总有误差。设摆角估计偏了 ,它带来的第一层后果是反作用力预测偏了
如果这个预测被用作前馈补偿,补偿量就会多算或少算 ,宿主因此得到一个未被抵消的力,产生位置偏差
其中 是位置环在末端表现出的等效刚度。位置偏差在频率 上又会转化为加速度偏差 (幅值关系),加速度再通过液体动力学产生新的摆角偏差。在共振频率附近,摆角对加速度的响应被阻尼限制,灵敏度是
把 代入,三段链条乘起来:
这个无量纲量 就是耦合增益。它的物理含义很直接:液体在共振频率上的阻抗幅值 与控制器刚度 之比。 时,控制器比液体「硬」,估计误差在回路里被衰减; 时,液体比控制器「硬」,误差在回路里被放大。
对线性化后的误差回路,放大因子是几何级数之和:
时放大 倍, 时放大 倍, 时放大倍数发散。这不是严格的稳定性证明——真实系统有非线性、饱和与多个模态——但它给出了一个可计算的设计判据。
把数字代进去
对这只杯子( kg、 rad/s、),耦合增益可以写成一个很紧凑的形式:。改变刚度与阻尼比:
末端刚度 k_a 阻尼比 ζ 耦合增益 κ 误差放大 1/(1-κ) 判断100 N/m 0.05 1.53 无定义(κ>1) 液体主导,误差回路发散500 N/m 0.05 0.61 2.6 倍 可运行,但相位裕度紧张1000 N/m 0.05 0.31 1.4 倍 稳定裕度较好500 N/m 0.15 0.20 1.25 倍 阻尼显著改善同样的公式还能解释容器尺度的影响。若换一只更小的杯子,液面更浅、晃动频率更高,比如 Hz(),在 N/m、 下
小杯子反而更难端稳。这个结论与直觉相反,但公式说得很清楚:耦合增益随晃动频率的平方增长,容器越小、晃动越快,液体在共振处对腕关节的「顶撞」越硬。大容器晃动慢,控制回路有更多的时间反应;小容器晃动快,回路的延迟占比更大,两个效应叠加。
反过来,如果必须用软手腕(比如为了安全的人机协作场景),就必须提高阻尼比或者降低对晃动状态估计的依赖。把 N/m 代入,要把 压到 0.5 以下,需要
也就是需要把阻尼比从 0.05 提高到 0.10——这正好落在挡板与黏性液体能提供的范围内(前文估计这类措施通常能把 提到 至 )。工程上的「软手腕 + 挡板容器」组合不是随意搭配,它背后有这条不等式在约束。
离散状态上的误差:另一类放大
液体是连续状态,误差沿回路平滑放大;颗粒与刚性块还有一类更危险的放大——离散状态的误判。世界模型如果把「块没有接触容器壁」误判成「块正在接触」,就会把一整段动力学切换到错误的模型分支上,反作用力的方向可能完全相反。这种误差不随 连续增长,而是一次性跳变,且跳变之后系统可能进入一个自确认的错误状态:错误的模型预测出错误的观测,错误的观测又支持错误的模型。
对付这类误差,靠调刚度没用,需要的是上一部分讨论过的切换纪律:滞回、冷却时间、以及事件触发的重新初始化。(三十六) 的边界时刻误差与 (三十七) 的信念记账在这里同样适用——接触事件的时刻与存在性都要作为信念维护,而不是作为确定的事实。
回到实现:世界模型里该给内容物留哪些状态
前面四节分别从物理、稳定性、仿真与感知的角度剖析了双向耦合。落到一个具体的世界模型实现上,最重要的问题变成:内容物在状态向量里应该占几个维度,这些维度与宿主状态之间用什么形式交换信息。这个问题直接决定了模型能不能表达反作用力。
状态选取的最小集合
液体内容物最少需要三个量才能表达反作用力:摆角(或等效的质心横移)、摆角速度、以及决定摆长的几何量。前两个构成等效摆的二阶状态,摆动方程在它们上面写成一对一阶常微分方程即可;第三个(摆长或参与晃动的等效质量)如果固定不变,可以作为常量先验写进属性表,如果会随液面高度变化,就需要作为慢变量在线更新——这正是上一篇讨论的「慢变量与导出量」区分在这里再次出现。
颗粒内容物的最小集合不同:一个低阶模态表示(表面的前几个主成分)、一个表示压实程度的标量、以及最近一次接触事件的时间戳。前两个刻画堆形,第三个用来判断「堆形信念是否需要打折」。刚性块的集合又不同:质心位置姿态、线速度角速度、以及接触模式这个离散标签。三类内容物没有统一的表示,硬要统一只会丢掉关键信息。
内容物 连续状态 离散状态 交换形式液体 摆角、摆角速度、液面高度 —— 力与力矩(连续)颗粒 模态系数、压实度 接触事件 力脉冲(事件驱动)刚性块 位置、姿态、速度、角速度 接触模式 约束力(条件依赖模式)表中的「交换形式」一列是双向耦合的关键差异。液体的反作用力是连续的,可以用连续函数近似并在任意时间点求值;颗粒的反作用力在事件之间为零、在事件时刻是脉冲,必须按事件处理;刚性块的反作用力依赖于接触模式,而接触模式本身是条件决定的,必须先把模式判定对了才能算出力。
交换信息的三条通道
世界模型与控制器之间关于反作用力的信息,实际走三条通道,每条通道的延迟特性不同。
第一条是模型内通道。世界模型在自己的动力学推进里直接计算反作用力,并用它预测宿主的轨迹。这条通道的延迟是模型推理延迟,在 GPU 上做小规模等效摆推进通常在毫秒级,适合放进 MPC 的预测时域里。
第二条是力反馈通道。控制器直接从力传感器读反作用力,不经过世界模型的推理。这条通道的延迟是传感器与总线的延迟,通常在亚毫秒到几毫秒,适合做高带宽的内环稳定。
第三条是视觉通道。相机观测内容物形状,世界模型从图像里推断状态。这条通道的延迟最长,常常超过 30 ms,适合做慢速的状态校正而不是高带宽的稳定。
三条通道的分工与互补滤波的分频逻辑一致:高频信任力反馈,中频信任模型内部推进,低频信任视觉。如果世界模型的输出被直接用于高频内环,它的推理延迟就会成为临界延迟不等式里的那一项,回路带宽立刻被压下来。这正是许多「用世界模型做闭环控制」的原型系统在真机上表现不如预期的主要工程原因之一——模型本身预测得不错,但它的延迟不允许它出现在需要高带宽的位置上。
一个可以落到代码的判定
把前面的分析整理成一段伪代码,用来说明世界模型在每一步决策时需要做的判断。这段伪代码不针对某个具体的框架,只表达判断顺序。
输入:宿主状态 h,内容物状态 c,传感器读数 s(力、图像),任务需求 task1. 由 h 与 c 求出组合属性(质量、质心、惯量)——属性层,无环2. 由 c 求反作用力的模型预测 F_model,并给出不确定度 u_F3. 用 s 中的力读数校正 F_model,得到融合估计 F_hat,并更新 c 的信念4. 若 u_F 超过阈值且任务允许: 规划一次小幅探针动作,提高可辨识性(主动感知)5. 计算当前工况下的耦合增益 κ = m_p ω_n² / (2ζ k_a)6. 若 κ ≥ 1: 降低末端刚度或按需降速,或请求提高阻尼7. 若回路延迟 T_d ≥ 2ζ/ω_n: 把世界模型的预测降级为前馈,不把它放进高频反馈8. 检查内容物的离散状态(接触事件、接触模式)是否发生跳变 若发生,重置对应的信念并冻结依赖该信念的下游预测一轮9. 输出:控制前馈项、状态估计、以及给规划层的风险标注这段伪代码里有两个量是之前几节推导出来的:步骤 5 的耦合增益与步骤 7 的临界延迟。它们的作用是把「世界模型预测得多准」翻译成「这个预测可以放在回路的哪个位置」。一个精度很高但延迟很长的世界模型,适合放在规划层做前馈;一个精度一般但延迟很短的小模型,可以放在反馈层做稳定。世界模型的设计目标不是单一地追求精度,而是在精度与延迟之间找到一个与任务和硬件相匹配的位置。
小结
这一篇讨论的是双向耦合:内容物不只被宿主改变,也在持续改变宿主。把结论压缩成几条。
第一,反向作用不是外扰,而是内扰。液体通过等效摆的横向位移施加周期性力与力矩,颗粒通过内部重排与碰撞施加脉冲力与质心漂移,刚性块通过滚动改变接触模式。它们都由宿主状态与内容物状态共同决定,不能当成独立的噪声源。
第二,依赖图不能直接加反向边。双向关系是微分方程,不是函数求值;硬塞进属性图会产生代数环,只能靠不动点迭代求解,而且收敛性没有保证。正确的分工是:属性层保持无环,动力学层用联合广义坐标与联立方程处理双向关系。
第三,耦合藏在质量矩阵的非对角块里。Schur 补给出的表观惯量永远不大于宿主自身的质量矩阵——内容物在高频极限下不会让宿主更重,只会更轻。单摆的例子把这个结论算到了可以手算的程度:,摆自然下垂时液体质量对瞬时水平惯量没有贡献。
第四,阻抗随频率变化。低频时液体像全质量,共振处阻抗峰值放大到低频值的 倍且呈阻尼性质,高频时液体跟不上。对这只杯子,共振处反作用力约 N、阻抗幅值约 N/m,与柔性腕关节同级。
第五,耦合本身不制造能量。无源手臂、无源液体、无源控制器互联仍然无源;失稳来自延迟、采样、饱和与高增益这些破坏无源性的环节。临界延迟的一阶估计是 : Hz、 时只有 ms,这解释了为什么视觉闭环端水难以做到高带宽。
第六,仿真里的显式交错在质量比大于 1 时必然发散,且与步长无关。这只杯子的水杯质量比约 ,必须用隐式耦合或整体求解;松弛迭代的收敛条件是 。能量审计与动量审计是两条便宜且有效的校验。
第七,反作用力是一条观测通道。 让力传感器可以直接反解摆角;视觉提供绝对但慢的信息,力觉提供快但相对的信息,互补滤波把两者接起来。对不透明容器,这条通道几乎是唯一可行的动态观测手段。
第八,估计误差在回路里的放大倍数由耦合增益 决定,放大因子是 。它给出了可计算的设计判据:末端刚度、晃动频率、阻尼比三者必须满足 ,否则液体主导回路。小容器的高晃动频率会让 迅速上升,这是「小杯子更难端」的定量解释。
把这一篇压缩成一句话:宿主与内容物之间的关系不是一张属性表,而是一个共享动量、交换能量、并且被延迟与增益塑形的反馈回路;世界模型必须同时表示这条回路的两端,才有资格预测「端起来之后会发生什么」。
下一篇讨论这条回路的离散分支:接触模式、摩擦锥与粘滑切换。刚性块与容器壁的接触不是一个连续力,而是一组离散状态——分离、接触滑动、接触粘滞——每个状态有自己的动力学,切换由摩擦锥与法向力决定;当接触点同时受多个约束时,还会出现 Painlevé 悖论这类「无解」的情形。世界模型如何表示这些离散分支、如何在分支之间切换、如何避免在分支边界上自激,是下一篇的主题。
参考资料
- Geometric Slosh-Free Tracking for Robotic Manipulators
- Equivalent Mechanical Models for Sloshing
- Time-Optimal Transport of Loosely Placed Liquid Filled Cups along Prescribed Paths
- Model-Predictive Spill-Free Emergency Stopping for Liquid-Manipulating Robots
- Gaussian Splatting Visual MPC for Granular Media Manipulation
- Interactive 4D Volumetric Liquid Forecasting under Moving-Solid Interaction
- Regular sloshing modes in irregular cavities using metabathymetry
- Housner, Dynamic pressures on accelerated fluid containers
- Hogan, Impedance Control: An Approach to Manipulation
- Colgate and Hogan, An analysis of contact instability in terms of passive physical equivalents
- Causin, Gerbeau and Nobile, Added-mass effect in the design of partitioned algorithms for fluid-structure problems
- MuJoCo Documentation
文章分享
如果这篇文章对你有帮助,欢迎分享给更多人!
评论区
正在获取所在地区…
正在读取天气
音乐
暂未播放



