


世界模型从零讲起(四十三):接触之外的黏滞——黏附、湿摩擦与可变形表面
上一篇《接触的三种状态》把刚性块与刚性容器壁之间的接触拆成了分离、粘滞、滑动三种离散状态,用摩擦锥与互补条件描述,并停在 Painlevé 悖论的缝隙边上。那一整套模型有一个共同的前提:接触面是理想刚性的平面,两个物体之间只有法向压力、切向摩擦与分离三种关系,分离之后彼此就不再互作用。
真实场景里这个前提经常不成立。揭开一张封口膜、用软吸盘提起一块玻璃、从海绵上拧下湿抹布、把冻住的冰盒从桌面上端起来、撕开一片贴在皮肤上的创可贴——这些动作里,物体之间即使没有法向压力的反作用,仍会被一股持续的拉力粘住;即使接触面发生了滑动,摩擦系数也随速度变化;接触面本身在压力下发生形变,接触面积取决于压力,而接触面积又决定能提供多大的摩擦力。这三件事分别叫黏附(adhesion)、湿摩擦(lubricated friction,典型形态是 Stribeck 曲线)与可变形表面(deformable contact)。它们共同构成上一篇结尾留下的那个方向:接触之外的黏滞。
这一篇按四条线推进。第一,为什么会「粘住」——范德华力、液桥弯月面、静电力三类机制各自给出多大拉力,以及为什么表面越光滑、环境越潮湿,黏附越强。第二,黏附接触的经典理论——Hertz 弹性接触、JKR 与 DMT 两个极限模型、Tabor 参数如何决定用哪一个,以及黏附给加载-卸载曲线带来的迟滞环。第三,湿接触下的摩擦——Stribeck 曲线有哪几个区、为什么软接触的 Stribeck 曲线经常偏离经典混合润滑预测、为什么软表面让摩擦力正比于接触面积的 2/3 次方而不是压力。第四,黏弹性与软体动力学——为什么软材料的力-位移曲线与速度相关,世界模型需要什么样的状态量(不只是位置,还包括接触历史与速率)才能预测它。
最后回到世界模型的表示问题。刚性接触可以用「分离/粘滞/滑动」三个离散状态加摩擦锥描述;软接触的难点在于它把状态空间扩展到了连续维度:接触面积、形变场、液体体积与分布、以及加载历史。这些维度里有些可以压缩成少数几个标量(接触半径、弯月面半径、Tabor 参数),有些必须由模型在 rollout 中动态求值。这一篇要讲清楚哪些量该写进世界状态,哪些量可以由世界模型临场算出来,以及在哪几种情形下「只靠过去见过的轨迹」会系统性地失效。
先定位:这一篇与系列的关系
世界模型系列此前从多个角度碰到过软接触,但没有系统地处理过它。(一) 把世界模型定义为「给定动作预测状态转移」的函数,(二十二) 讨论过触觉与本体感受如何作为额外观测通道,(二十三) 讨论过身体模型如何与外部世界模型分离;(三十七) 与(三十八) 讨论过当接触不可观测时,世界模型需要维护「信念」而不是单一状态;(四十) 与(四十一) 讨论过组合对象的属性依赖与双向耦合;上一篇把接触的离散分支写成互补条件。这一篇要把这几条线索合在一起:一个软接触的世界模型,需要的状态既包含刚性的位姿,也包含一组「连续量」(形变、浸润、载荷历史),而连续量的演化由黏附理论、Stribeck 律与黏弹性本构律决定。
为什么表面之间会粘住
先明确一点:黏附不是「一种力」,而是许多不同尺度的吸引力汇总后的宏观效果。按作用尺度由小到大分三类。
范德华力与理想黏附
两个宏观表面靠近到纳米量级时,原子之间的色散力会把它们拉在一起。对平面-平面接触,单位面积的黏附能记为 ,通常写作
其中 、 是两个表面的表面自由能(表面张力), 是界面自由能。 的物理意义是:把单位面积的界面拆开,形成两个表面,所需消耗的能量正好是 。两个物体一旦接触,体系就「省下」了 乘以真实接触面积的能量,这部分能量需要外力做功才归还。这就是黏附的根源。
数量级上,范德华力的黏附能在洁净表面大约 10~100 mJ/m² 量级;对典型的弹性模量(几 MPa 到 GPa),这个能量足以让软材料自发贴合到相邻表面上,并在拉开时承受明显的拉力。对金属或玻璃这类高模量、粗糙度在微米级的表面,这个能量在宏观上几乎不可见,因为真实接触面积远小于表观面积;这就是为什么光滑玻璃在湿度适中时也能「吸」住,而一块粗糙的木板不能。
液桥与毛细黏附
在潮湿环境或处理液体时,两个表面之间的水膜、油膜会把它们拉在一起。原因是液体的表面张力让弯月面在间隙中形成负压:液桥的内部压力低于外部大气压,压差乘以接触面积就是拉力。
设两平面之间形成半径为 的圆形液桥,液桥边缘的弯月面曲率由两个主曲率半径决定:一个是液桥半径 ,另一个是与间隙高度相关的曲率半径。当间隙 远小于 时,第二个曲率半径近似为 ,毛细压差为
负号表示液桥内部压力低于外部,形成吸引。于是拉力近似为
其中 是液桥在平面上的投影面积, 是液体与表面的接触角( 表示完全浸润)。这个式子在间隙越小的时候越大,所以液桥在「刚接触」时提供最大的拉力,而随着间隙打开会迅速衰减。这就是为什么两片刚洗过的玻璃会「吸」在一起、湿抹布特别难从桌面上揭下来。
液桥的破坏往往不是拉断,而是「被撑开」:表面越软,液桥拉伸时长径比越大,破坏方式从断颈变成三区域的撕裂(液滴分裂),这对应 2021 年发表在 arXiv 上的一项关于液桥分裂的研究 [1]。软表面还允许液桥在「断开」后重新形成——因为液体的弯月面会随着表面形变自己调整。这是软接触相对刚性接触的一个新现象:黏附可以多次重建。
静电力与可切换黏附
第三种机制是静电吸引:两种材料接触时电荷在界面处转移,形成偶极层;或两表面之间形成电容器,在电压驱动下产生吸引力。静电吸附在微电子制造中非常常见(晶圆吸附、光刻掩膜对位),在机器人中则被开发成「电吸附」抓手。2022 年有一项工作研究了用电场控制流体黏附力的方式 [2],把电压作为控制黏附的开关键;另一条路线是软材料的粘附调节,例如 RISO 把刚性夹爪与可切换软黏附结合在一起 [3]。这些工作提示世界模型:黏附强度本身可以是一个动作可控的状态量,而不只是一个被动的物理常数。
三种机制的叠加
真实场景里这三类机制通常叠加。一块玻璃压在硅胶吸盘上,界面处既有范德华黏附,也有从空气中凝结的微小水膜形成的液桥;当吸盘被压扁时,真实接触面积增加,范德华力与液桥数量同步增加。用单个 描述会低估总拉力,因为三类机制的「黏附能」是不同尺度上的,且与表面粗糙度、湿度、压强都有不同的依赖方式。这也是为什么黏附的工程数据经常呈现出比理论曲线高一个数量级的数值——数据收集时的湿度、表面洁净度与压紧力共同改变了实际黏附能。
弹性接触:从 Hertz 到 JKR 与 DMT
要描述黏附接触,先要能描述「没有黏附时」一个球压在一个平面上会发生什么。这个问题的经典答案是 Hertz 于 1882 年给出的 [4](后续 Johnson、Kendall、Roberts 在此基础上加入了黏附)。
Hertz 接触的公式
一个半径为 的刚性球,在载荷 下压入弹性模量为 、泊松比为 的半空间,接触区域是半径为 的圆。Hertz 理论给出:
这里 是有效弹性模量:
当两个物体都是同一材料时简化为 。 是压入深度, 是接触中心的最大压力。
Hertz 理论的三个关键假设:接触区域半径远小于球半径;接触区域内变形为弹性,无黏附;表面是光滑的(真实接触面积等于几何接触面积)。这三个假设在软材料、光滑表面、小载荷的抓取场景里往往同时失效,这就推动了 JKR 与 DMT 两种黏附理论。
JKR 模型:黏附与形变强烈耦合
Johnson、Kendall 与 Roberts 于 1971 年发表的工作 [5] 处理「软材料、大黏附能」的极限。它的核心思想是:黏附能 不是加在接触面积上的简单外力,而是直接改变了接触边界处的能量平衡。在边缘处,接触区域要扩张,需要提供表面能;要收缩,则表面能释放出来。用能量方法推导,可以得到一组不同于 Hertz 的关系:
这个公式最反直觉的部分是:即使外加载荷 ,接触半径也不为零——存在一个「自发接触半径」 。而且如果施加拉力 ,在两个物体完全分离之前,还存在一段接触半径为正的阶段,直到拉力达到临界值
超过这个拉力,接触才「跳开」。这就是为什么软球放在桌面上不会自己掉下来,也不容易用轻碰把它碰掉——需要一个明确的「拉起」动作才能打破黏附接触。
JKR 还预测了「拉脱力」与加载历史无关(纯弹性极限下),但如果表面存在黏弹效应(加载/卸载速率影响)则不成立,这就是后文的黏弹部分。
DMT 模型与 Tabor 参数
与 JKR 相反的极限是 DMT 模型(Derjaguin、Muller、Toporov 于 1975 年 [13]),它假设黏附力只在接触区域之外作用,且黏附力与形变解耦。这时接触半径由 Hertz 公式给出,载荷变成 ,拉脱力是 。
两个模型给出不同的拉脱力:JKR 是 ,DMT 是 。哪个更对?Tabor 于 1977 年 [14] 引入了一个无量纲参数
其中 是原子间平衡距离(约 0.3~0.5 nm)。这个参数衡量「黏附引起的形变」相对于「黏附作用距离」的强度。当 大(软材料、强黏附)时,形变长程影响显著,用 JKR;当 小(硬材料、弱黏附)时,黏附作用只在短程,用 DMT。
工程里的常见软材料(硅胶、橡胶、PDMS)与光滑玻璃接触, 往往在几十到上千,属于 JKR 区间;而金属对金属接触 往往小于 1,属于 DMT 区间。Maugis 在 1992 年 [15] 用 Dugdale 内聚力区模型把两者统一在一个内插框架里,这对世界模型很有用——它意味着「黏附强度」可以用一个连续参数而不是二元状态描述。
JKR 的加载-卸载迟滞环
黏附接触最直观的后果之一,是加载与卸载曲线不重合。当球压上去时,接触半径按一条曲线增长;当拉力撤掉时,接触半径沿另一条曲线缩小,并在某个载荷下突然跳开。两条曲线围成一块面积,代表整个加载-卸载周期里黏附能先被消耗、再被释放(或耗散)的量。
下图是 2024 年一篇关于椭圆 JKR 接触的工作 [6] 的示意图,下半部分正是这种迟滞环:一个刚性椭球压入弹性半空间,接触区域是椭圆而不是圆,而且接触面积在加载与卸载之间走的是两条不同的分支。
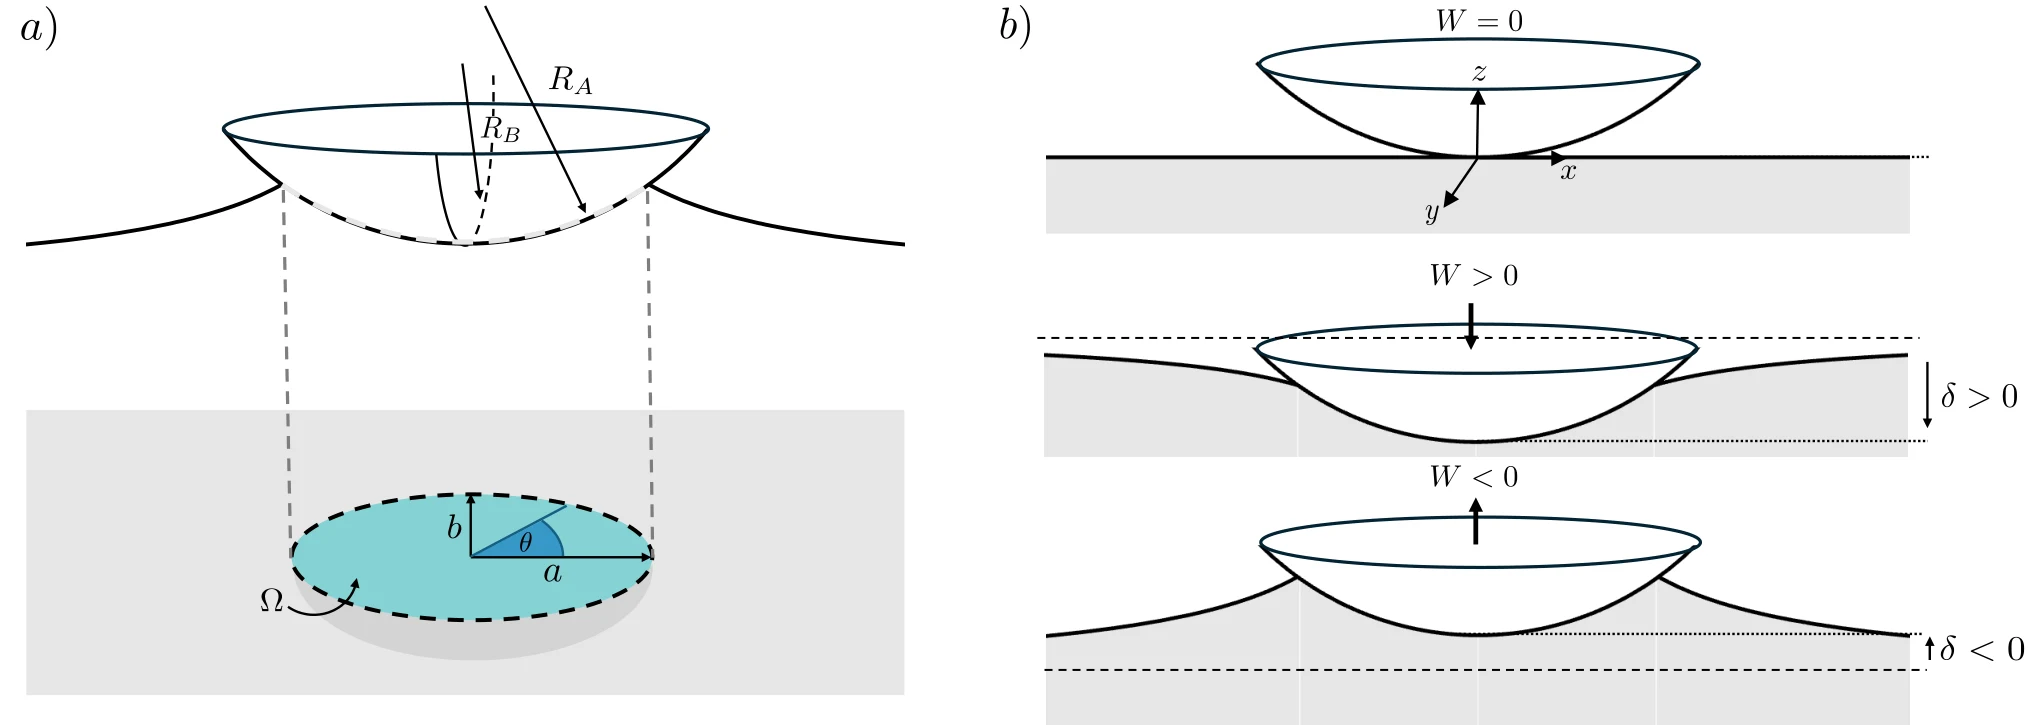
图的两部分各有信息。(a) 画的是接触几何:椭球半径 、 不同,接触区域是椭圆,接触深度的定义与圆形接触不同。(b) 是三帧迟滞:上帧是「零载荷下接触」(此时接触面积已经存在但载荷为零,这是 JKR 的特征);中帧是压入后的状态,载荷为正;下帧是卸载后拉力为负、接触仍在;再往下拉,接触会跳开。对世界模型来说,这意味着在抓取一个软物体时,「当前载荷」不足以推断「当前接触面积」——必须知道当前处于加载分支还是卸载分支。
软而光滑的表面:更接近什么
为什么软接触在抓取中普遍?因为软材料的有效模量 很低(硅胶的弹性模量可以到几 kPa 到几 MPa),使 很大, 很高,进入 JKR 区间。同时软材料在压力下会「顺从」表面粗糙度,真实接触面积接近几何接触面积,范德华黏附能与毛细黏附能都可以全部用到。这两点结合,使软表面在低载荷下就能提供很强的黏附——这是软吸盘、软抓手、壁虎仿生贴片的物理基础。
湿接触:液桥、毛细力与黏附动力学
前一小节讨论的弹性接触在干燥环境下成立;但在潮湿、有液体、或者有表面分泌物的场景,液体层会改变接触行为。这一小节分三部分:静态毛细黏附、动态黏附(接触形成与断裂的时间尺度)、以及用「弹性毛细」框架把张力与形变耦合在一起。
液桥的静态平衡:弹性与毛细力
2019 年发表的「弹性毛细黏附」(Elasto-capillary adhesion)工作 [7] 给出了一个非常完整的框架。它的几何是这样的:一块半径为 的柔性膜被夹持在圆周上,膜与刚性板之间有间隙 ,液滴体积为 桥接间隙。膜受到张力 的作用,液滴的表面张力为 ,接触角为 。
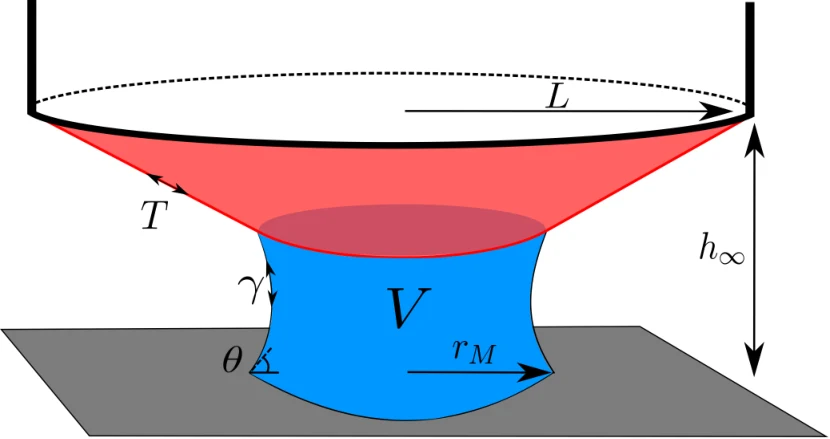
图中灰色为刚性板,红色为可变形膜(厚度 ),蓝色液滴在两者之间形成弯月面。膜被固定在半径为 的圆环上,施加张力 ,膜的初始高度为 。液体的自由表面以表面张力 与两块表面分别形成接触角 ;弯月面半径 由间隙与接触角共同决定。
这组图的关键变量是论文定义的可变形参数与无量纲间隙:
其中 是膜被夹持的圆环半径, 是液滴体积, 是膜张力, 把接触角折算成有效毛细驱动。这个比值衡量毛细驱动与膜的弹性回复谁占上风:分子随膜尺度的六次方增长,说明大面积的膜更容易被毛细力拉动;分母随张力成正比、随液滴体积的平方增长,说明膜越紧、液滴越大,毛细力相对越弱。当膜很小或张力很大()时,形变可忽略,系统退化为刚性板-刚性板之间的液桥,黏附力由毛细压差决定;膜越大越软(),毛细力使膜显著凹陷,间隙被自洽地调节,黏附力同时依赖间隙与膜的形变。论文用这个参数把实验结果画到同一张图上,并用它预测了张力扫描下的黏附开关。
图 3(a) 给出了 时三种平衡解的相图:细实线是「非接触」稳定解,虚线是「非接触」不稳定解,粗实线是「接触」稳定解。三种解在不同间隙范围内各自存在,在相变点彼此衔接。这是这一篇里最值得记下来的动态特征之一:软膜的液桥存在多个平衡解,并且存在跳跃(迟滞)。当膜缓慢下降,系统先在没有接触的状态下被拉近,然后在某个间隙突然「吸合」到接触状态;反过来上升时,接触状态会一直维持到更远的间隙才跳开。这种迟滞在刚性液桥里也部分存在,但软膜的形变把它放大到可观测尺度。
刚性极限下的动态:无接触也能「吸住」
2024 年发表的一项工作很有意思,标题叫「无接触即黏附:弹性流体动力黏附」[8],它研究的是刚性球从柔软表面处被拉起的过程:球与软表面之间有一层薄流体,球往上拉时,流体被排开,软表面被局部抬升;在某个临界速率下,表面的弹性位移会追上球的位置,于是球被「吸住」,虽然没有任何直接接触。这个现象叫 snapping(突然吸合)。
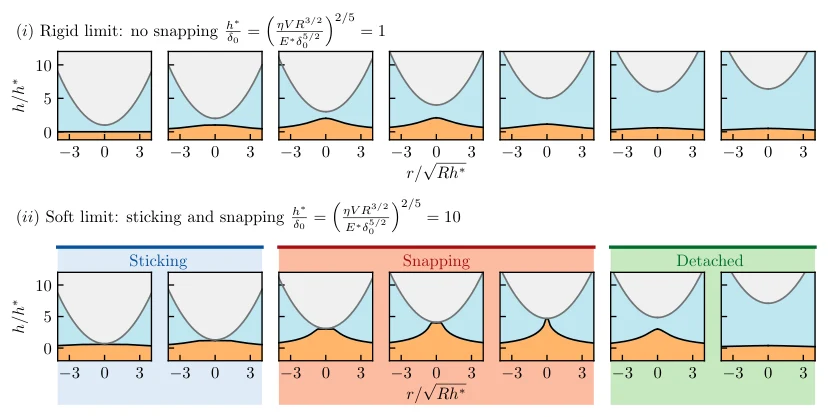
图中上排 (i) 是刚性极限:球与表面之间只有很薄的流体层,随着球被拉开,表面几乎不变形,流体力单调衰减。下排 (ii) 是软极限:球被拉起时,软表面被弹性回复力拉向球,间隙被持续减小;在中间的某帧,表面发生了「吸合」,球被表面拉回,再往上拉才会最终脱离。图里的 Detached / Sticking 标注了两种状态。这就是「无接触黏附」:两个物体在几何上没有接触,但通过液体桥与弹性形变形成了持续的拉力。
对世界模型来说,这又是一个「状态必须扩展」的信号:吸合之前的表面形变是需要被预测的状态量,而不是接触力或接触状态能推断出来的。一个仅以「有无接触」建模的世界模型,在这类场景里会在第一次吸合时给出「无接触、无相互作用」的错误预测,直到画面里的形变足够大才纠正。
弹性毛细框架下的设计启示
上述两份工作合起来提供了一个可用的设计框架:
- 静态:黏附力 由可变形参数 与间隙 决定; 大(软)时拉力对间隙不敏感, 小(硬)时拉力随间隙快速衰减。
- 动态:接触形成与断裂的速度决定了黏附力能否建立起足够的拉力;液体必须有时间排开或回流。润滑理论给出的排液时间尺度与间隙平方成正比、与弯月面半径成反比,量级为 :间隙越小、液体黏度越大,建立黏附越慢;这在实验中表现为「快速提拉时黏附力更大、能维持到更宽的间隙」——液体来不及回流,黏性阻力反而让黏附更强,脱离更晚。
- 可切换:通过张力 在外部控制,可以让液桥从「强黏附」切到「弱黏附」(图 7 的张力扫描实验显示,把张力从 2.5 N/m 增到 7.1 N/m,黏附会显著减弱)。软吸盘、电吸附抓手正是这个原理的工程版本。
对世界模型,这三条给出三种需要建模的「行为」:一是静态的黏附力-间隙关系;二是吸附过程的时间延迟;三是可通过动作改变黏附强度的「开关」。只把黏附当成一个常数,就无法预测「先压下吸盘 0.3 秒再抬起」与「直接抬起」的区别。
湿润表面上的抓取:为什么「压紧」并不总是让抓取更稳
把静态黏附、动态吸合与可切换黏附放在一起看,会发现一个与刚性抓取直觉相反的现象:对软吸盘、软指尖这类工具,「抓取力」与「压紧力」之间的关系不是单调的。压得越紧,接触面积越大,黏附能越高,抓取力本应越大;但如果压得太紧,液体被完全挤走、液桥消失、或者吸盘被压成薄饼后自身无法回弹来形成负压区,抓取力反而下降。真实工程里,软吸盘的吸力先随下压力上升,到一个峰值后下降,峰值位置取决于吸盘硬度、表面湿度与玻璃表面粗糙度。这一条经验对世界模型的直接要求是:「压紧」这个动作的后果不能由一个单调函数表示,它必须在状态里区分「接触面积」「液膜厚度」「真空腔体积」这些中间量,才能预测压紧到哪一点之后吸力开始转折。
类似地,从软表面提起玻璃时,第一帧的「抬起」动作往往并不会立即让物体分离:液桥在间隙里被拉伸成细颈,继续提供拉力。细颈断裂的时刻依赖于提起速度:慢提时液体有时间回流,黏附力较早衰减;快提时液体来不及回流,黏性阻力与液桥拉力维持得更久,脱离更晚、峰值力更大。这就把「脱离时刻」与「峰值拉力」都变成了速度相关的量。世界模型如果只记录「已脱离」这个标签,就会在快提与慢提两个演示之间发生混淆;正确做法是把「液膜厚度/体积」与「提起速度」都作为输入,让模型学到脱离时刻、峰值拉力与速度的关系。
为什么这一条在视频生成式世界模型里尤其重要
第四篇讨论过的视频生成式世界模型,其输出是画面。湿润表面的脱离过程在画面上表现为「拉丝」:玻璃与吸盘之间出现一条透亮的液体细颈,逐渐变细直到断开。这类细节在训练数据里往往被压缩到几个模糊像素,模型若不显式建模液膜,就只能学到「大部分时候一拉就断」。这解释了为什么视频世界模型在预测柔软、湿润物体的抓取时,比预测刚体更容易出现「瞬间跳跃」——它漏掉了液膜的连续状态,而只保留了断裂的那一帧。
解决方向有两条:一是把液膜体积作为显式的可观测变量喂给模型(例如从触觉、声音或额外的近距视觉提取);二是引入解析的液桥模型作为预测先验,让世界模型在「细颈存在」的阶段用解析曲线生成中间帧,在断裂后回到生成式预测。前者依赖传感器,后者依赖物理先验,两者都要求模型知道「液膜此刻还在」。这也回到(二十二) 的结论:软接触的很多状态在单一视觉通道里不可观测,需要多模态观测才能把状态补齐。
接触面积的分形修正:为什么「表观接触」不等于「真实接触」
前面几个小节默认「真实接触面积等于几何接触面积」——对光滑软表面成立,对粗糙表面则需要修正。两个粗糙表面相压时,接触只发生在少数微凸体上;微凸体的高度分布决定了真实接触面积随载荷的变化规律。Greenwood-Williamson 理论(1966 年 [16])把微凸体近似为高度服从高斯分布的弹性球,推导出真实接触面积近似正比于载荷:
其中 是材料的硬度。这个规律对金属有效;对软材料、对分形粗糙表面,Persson 的接触理论(2001 年 [17])给出了另一种描述:真实接触面积由「放大尺度下的接触压力分布」决定,并且对湿度与表面张力敏感。Persson 的理论在黏附存在时需要引入「扩展黏附」修正,具体表述可参考 2008 年发表的一篇关于弹性固体间毛细黏附的工作 [18]。
对世界模型的实际意义有两点。第一,软吸盘在粗糙玻璃上,真实接触面积远比几何接触面积小,导致黏附力低于理论值;模型如果没有表示粗糙度,就会在粗糙表面上过度乐观。第二,真实接触面积随载荷变化的方式决定了摩擦力的非线性:如果 ,摩擦正比于载荷(Coulomb);如果 (Hertz 或软接触),摩擦弱于载荷。这两种行为在训练数据里可以通过不同表面覆盖,但如果模型把「表面粗糙度」当作未知常数,它就永远无法区分二者。
湿接触下的摩擦:Stribeck 曲线与软表面的偏离
处理完黏附,「滑动」也需要重新审视。上一个刚性模型里摩擦系数是一个常数(或静、动两套常数);在湿接触与软接触中,摩擦系数随速度显著变化,而且软表面有自己的一条摩擦定律。
Stribeck 曲线的四个区
在润滑接触中,摩擦系数 随相对滑动速度 变化,典型曲线分四段:
- 边界润滑:速度很低,表面直接接触,摩擦由表面膜与吸附层决定, 较高但不随速度改变;
- 混合润滑:部分负荷由流体承担, 随速度下降,这是 Stribeck 曲线最典型的下坡;
- 弹性流体动压润滑:流体膜已完整承载负荷,摩擦降到最低,摩擦由膜内剪切与压力增强的黏度共同决定;
- 流体动压润滑:更高速度下流体膜变厚, 又随速度上升。
Stribeck 曲线对抓取与装配非常重要:同样两个表面,慢速滑动时可能粘滑(stick-slip),快速滑动时可能是平滑的低摩擦;控制器的「速度环」带宽、传感器的采样频率、以及动作规划的速度档位,都与曲线上的分段一一对应。
软接触的 Stribeck 曲线为什么不同
2026 年发表在 arXiv 上的一项工作 [9] 研究了疏水软接触的 Stribeck 曲线。它用 PMMA 圆柱压在 PDMS 橡胶上,表面粗糙度不同,介质为干燥或甘油润滑。两个「喷砂」粗糙表面的 Stribeck 曲线还能用平均场混合润滑理论拟合(假设界面剪切应力与速度无关),但光滑表面的曲线无法用经典理论描述。作者把原因归为「黏附控制的滑动模式」:在低速滑动时,光滑、强黏附的软表面出现类 Schallamach 波的不稳定——这是软材料中常见的「表面褶皱」传播现象——并且随着速度增加,强制润湿(forced wetting,液体被弯月面拖入接触区)会减少真正的固-固接触。
结论是:对软疏水接触,Stribeck 曲线不能只从流体流动与载荷分担解释。黏附本身既改变了真实接触面积,也改变了滑动模式。世界模型如果要预测一个软材料在玻璃上滑动,必须把「表面粗糙度」「液体浸润性」与「速度」作为三个独立变量,仅靠一条标定的摩擦系数曲线是不够的。
软表面的摩擦定律:面积而非压力决定摩擦
软接触(例如指尖与橡胶)的摩擦还有一个反直觉的特征:摩擦力正比于真实接触面积 ,而 本身由载荷的非线性函数决定。对 Hertz 接触,接触半径 ,接触面积 ;若真实接触面积等于 Hertz 的几何接触面积,,即摩擦随载荷以 2/3 次方增长,而不是线性增长。这就是软摩擦在低载荷区的显著非线性。而 Greenwood-Williamson 描述的多微凸体硬接触给出 ,对应线性的 Coulomb 摩擦。两条规律的分野,取决于「真实接触面积随载荷怎么变」。
这条规律与抓取控制密切相关:对软材料的法向力-摩擦力关系,不能沿用常数摩擦系数的假设,许多软抓手的控制论文需要单独标定 ( 为单位面积剪切强度)并配合 一类面积-载荷关系。世界模型的「抓取稳定性」预测必须能表示这种非线性,否则在低法向力区域会低估打滑风险。
黏弹性与软体动力学:速度和历史
软材料的第三条特性是黏弹性:它既像弹簧(弹性),又像阻尼器(粘性),因此受力响应取决于加载速率,并随历史记忆衰减。对世界模型,这意味着「位置和速度」不足以描述状态——还需要「加载历史」或「内部变形」。
黏弹性的线性模型
最简单的黏弹性模型是 Kelvin-Voigt 模型(弹簧与阻尼并联):
其中 是应力, 是应变, 是弹性模量, 是黏度。这个模型在恒定应力下应变缓慢趋近 (蠕变),时间常数为 ;它不能描述应力松弛——阶跃应变后应力不会衰减,这需要串联一个弹簧的 Maxwell 模型才能表达。
更真实的软材料常用标准线性体模型(弹簧 + Kelvin-Voigt 串联):
其中 、 分别表示应力与应变松弛时间, 是长期模量。这个模型可以描述应力松弛与蠕变两类现象。
JKR 黏附在黏弹固体上的推广需要引入「黏弹拉脱力」:拉脱力不再是 ,而是与拉脱速率有关;拉得越快,需要的力越大,因为黏弹阻尼在与弹性回复竞争。
黏弹接触的力-位移曲线
下图来自 2026 年一篇关于神经网络预测黏弹接触力的工作 [10]。它展示的是刚性球形压头压入黏弹基底的几何:(a) 球、基底、加载配置;(b) 接触点处的间隙函数的几何分量,包括压入深度 、平衡间距 、抛物线压头轮廓 与黏弹表面变形 。
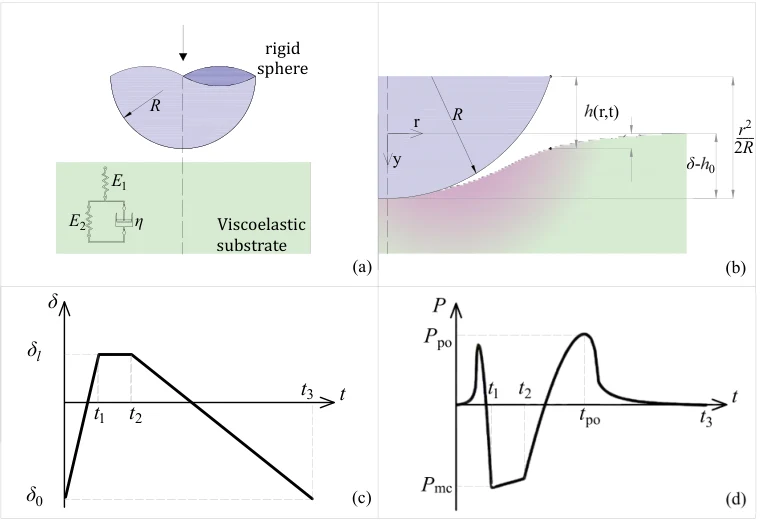
这个图在提醒世界模型:接触点处的「间隙」,并不是简单的球面与平面之差,而是包含了表面变形后自洽的结果。弹性极限下 由 Hertz-JKR 给出;黏弹极限下 由黏弹本构加上接触历史求出;在抓取这一类「载荷时大时小、速度时快时慢」的场景,表面变形是动态的,必须实时求值。
黏弹接触的神经网络代理
同一项工作把黏弹接触的完整力-时间历程作为学习目标:用 BEM(边界元法)生成大量模拟,训练 LSTM 与 TCN 等序列模型,以 Tabor 参数作为条件。它预测的指标是拉脱力误差(中位 2.2%)与迟滞误差(中位 1.1%),预测一条完整的力-时间曲线不到一秒。
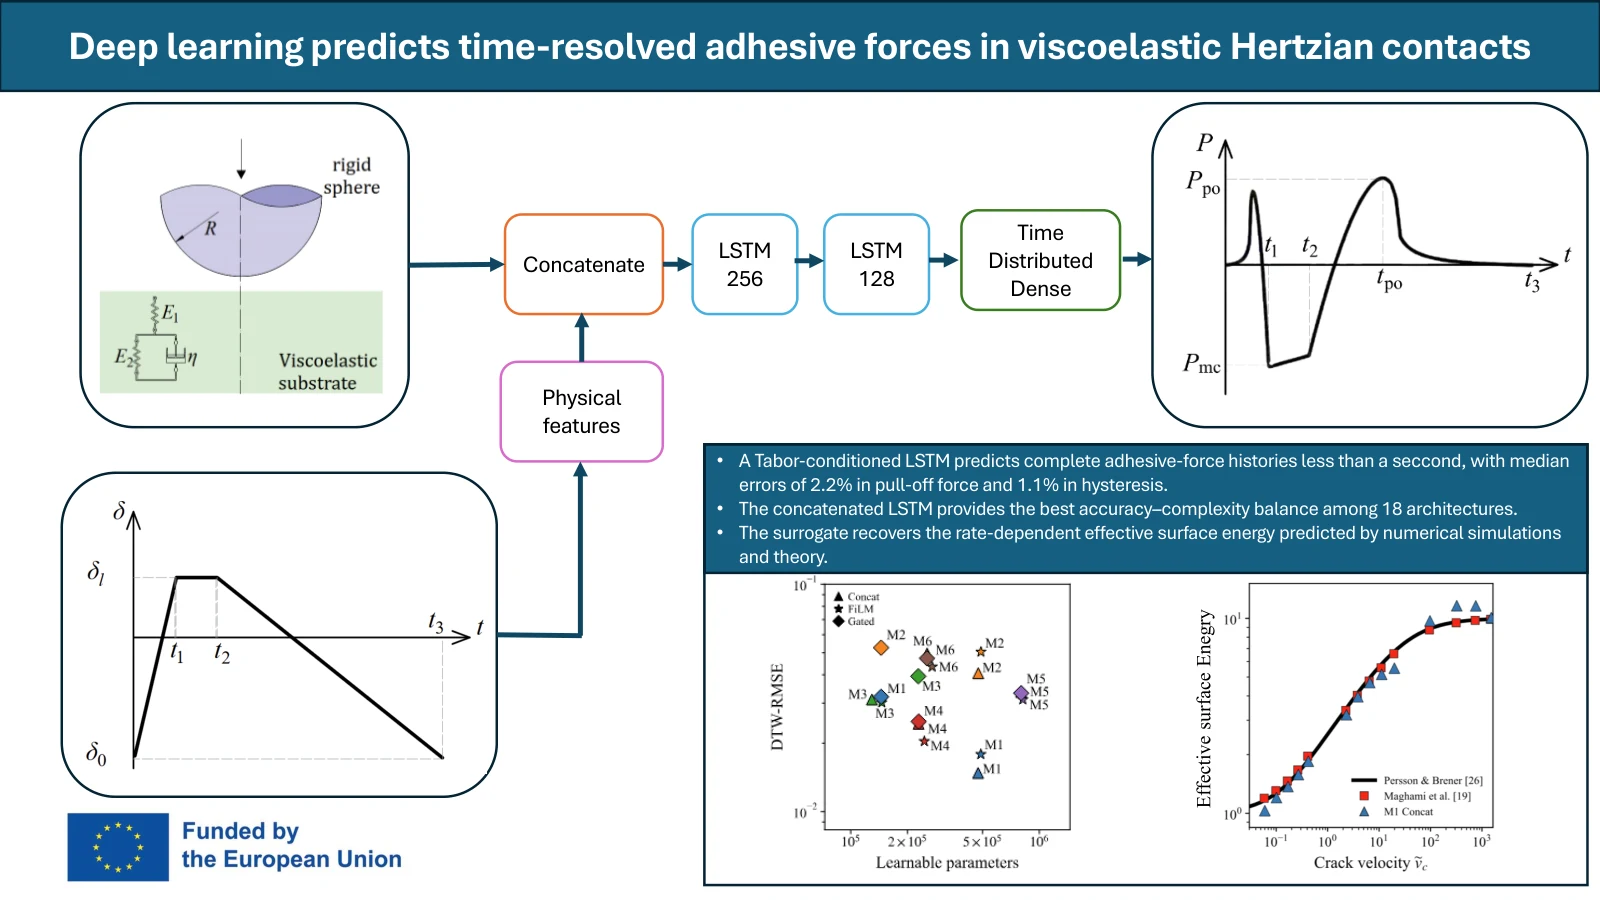
图中左侧是刚性球压入黏弹基底的时间序列输入(压入深度历史 ),中部是 LSTM 编码层(256、128 维)与物理特征拼接(Tabor 参数作为条件),右侧是 Distributed Dense 解码出完整力-时间曲线。图形摘要说明:模型能用条件化 LSTM 在不到一秒内预测完整黏附力历史,并在 18 个架构中取得精度-复杂度平衡最好的一档。
这项工作的意义超出它本身:它示范了一个世界模型可以「把接触力解析求解换成学习出的序列模型」的路径。代价是,模型必须接收完整的加载历史,而不是单帧状态——序列长度需要固定(该工作用固定测量步长把时间序列重采样到 步),因为黏弹性状态本质上依赖于过去的积分。这是世界模型处理软接触的一条硬约束:时间窗口不能无限短,否则会漏掉松弛过程中的状态。
从方程到预测:接触求解器与标定
世界模型在 rollout 中每步都要回答「此刻的法向力是多少、接触面积多大、是否发生黏附滑移」。不同回答方式对应不同的接触求解器,代价与稳定性差别很大。
罚函数法
最直接的做法是给非穿透约束加一个罚项:定义间隙 (正为分离,负为穿透),法向力写成
其中 是罚刚度, 常取 使软接触近似 Hertz 行为。罚函数法实现简单、对任意形状都适用,但代价是总有一点穿透,且 的选择是精度与稳定性的折中: 越大穿透越小,但显式积分的时间步受 限制, 上升一个数量级,步长至少缩短一个数量级。对软材料, 的绝对值比硬材料低,显式步长反而更宽松;但软接触的接触面积大、约束点多,单步内需要处理的接触约束数量才是主要开销。
互补条件与 LCP
上一篇讨论过的互补条件在软接触里可以推广:法向仍要求分离时力为零、接触时力非零,但接触力的下界在黏附存在时不再是零,而是一个由黏附本构给出的负值——对 JKR 接触,这个下界就是拉脱力 ;更一般的情形由内聚力区的牵引-分离律给出。求解这个互补问题需要迭代(投影 Gauss-Seidel、Lemke 算法等),比罚函数法慢,但不会引入穿透,且能正确处理多接触点。缺点是当黏附区间变复杂(例如 peeling 的裂纹前沿),迭代可能不收敛,需要降级到罚函数或软化。
障碍函数与 IPC
近年机器人仿真中流行「增量势接触」(Incremental Potential Contact)一类障碍函数方法 [19]:把非穿透约束写成一个在接触边界处趋于无穷的屏障函数,例如
其中 是屏障刚度, 是屏障作用距离。求整个时间步的总能量极小值,可以保证无穿透、无隧道效应,且对大变形软体稳定。代价是需要求解一个非线性优化问题,每步比罚函数法贵,但通常比高刚度罚函数加极小步长更划算。对世界模型,IPC 的价值在于它给出的是「可微的、物理一致的」接触力,可以直接作为解析层嵌在可微仿真器里。
混合方案:世界模型该用哪一种
对世界模型的部署,实际多是混合的。粗粒度预测(例如每秒 10 帧的规划 rollout)可以用解析 JKR 或低阶弹簧-阻尼模型;需要精确接触力的局部预测(例如吸附建立、细颈断裂)用少量互补迭代或 IPC;对形变场本身则用降阶模型或学习代理。三条通道共用同一份状态量(接触面积、液桥体积、形变模态),避免各自维护不一致的世界状态。
标定的最小实验集
要让模型在真实软表面上不跑偏,至少需要标定四个量:
- 零载荷接触半径 :直接验证 JKR 是否适用,并据此反推 的组合;
- 拉脱力随速率的变化:给出黏弹强弱与特征松弛时间;
- 三个速度下的摩擦系数:足以判断 Stribeck 曲线的下坡段是否出现,以及低速区是否进入粘滑;
- 液桥消失后的残余吸附力:用来估计范德华与静电吸附的剩余贡献。
这四个量都可以用一个小型力位移台完成,不需要完整的材料参数。世界模型可以据此调整四个低维参数,而不是重新训练整个模型——这正是「部分物理先验 + 少量标定」的好处。
把这些机制放进世界模型的状态
前四节分别讲了黏附、毛细、湿摩擦与黏弹。现在回到核心问题:世界模型的状态该怎么表示?下面按「状态量 / 是否可压缩成标量 / 更新方式」组织。
状态量的清单
| 状态量 | 适合的压缩方式 | 更新方式 |
|---|---|---|
| 接触状态(分离/粘滞/滑动/吸合) | 离散标签 | 事件驱动或概率 |
| 接触半径 | 标量 | 由 JKR 方程实时求值 |
| 黏附能 或接触角 | 标量,可带不确定性 | 由材料或动作控制的参量 |
| 液桥存在性与体积 | 布尔 + 标量 | 与湿度、动作的接触历史耦合 |
| 表面形变 | 低维表示(2~3 阶模态) | 由弹性/黏弹本构更新 |
| 载荷历史 | 序列窗口 | 每步 append,窗口滑动 |
| 摩擦状态(Stribeck 分段) | 离散标签 + 速度 | 由当前速度在曲线上查值 |
| 真实接触面积 | 标量 | (光滑 Hertz)或 (粗糙 GW) |
对世界模型的表示有一个关键选择:哪些量在 rollout 中由模型显式更新,哪些量由解析公式「事后推导」。JKR 方程是一个可解析求解的隐式关系——给定外部载荷与当前接触状态,可以解出接触半径。因此在世界模型中,接触半径不必作为独立状态存储,只需在每步根据载荷更新即可。类似地,Stribeck 曲线可以按速度查表。但液桥的体积、表面形变场、载荷历史这类量必须作为状态维护,因为它们无法从当前帧的观测中恢复。
一个示例:软吸盘抓起湿玻璃
举一个具体的端到端例子。吸盘是硅胶材料,玻璃表面有薄水膜,两者在潮湿环境中。动作序列是「下压 0.3 秒 → 保持 1 秒 → 缓慢上提」。
每一步需要预测的状态:
- 下压阶段:吸盘被压扁,真实接触面积增加。这个过程里范德华黏附、液桥与静电吸附同时增加。世界模型需要预测「形变场」和「接触面积」,而不只是接触力;JKR 提供接触半径,Stribeck 提供摩擦,但它们需要被并联起来。
- 保持阶段:液体沿边缘缓慢排开,接触区逐渐形成连续液膜,黏附随之增强;这是「吸附建立」的过程,常被建模为「黏附能随时间增加」或者「液桥半径随排液增大」。此处的状态量是液桥体积与形状,它们随载荷和接触面积更新。
- 上提阶段:吸盘先从边缘剥离,剥离区形成环形液桥,继续提供拉力。拉力在间隙增大时先升后降(液桥破坏的典型曲线)。在吸盘极软、液膜足够厚的条件下,还可能出现前面提到的「无接触吸合」:肉眼看似已经脱离,液膜与表面形变仍维持一小段拉力,直到间隙超过临界值才真正断开。
这个过程的世界模型如果只记录「是否接触」,会在第一阶段忽略形变造成的黏附增强,在第三阶段误判「脱离后无相互作用」。如果记录「液桥体积」和「形变场」,就能预测每个阶段的拉力大小与断裂时机。
失效模式:什么时候不能只靠记忆
世界模型是从数据中学的。对软接触,有几个情形会让「纯粹的记忆模型」系统性地失败:
- 训练分布里没有的黏附/滑动切换点:软材料的黏附-摩擦过渡往往在极低速下才出现(Schallamach 波),普通操作演示数据里几乎不包含这个速度档位;
- 湿度、温度等环境变量的变化:液桥强度随湿度大幅变化,而演示数据通常是单一环境;
- 材料被更换:同样的操作,换一种硬度或表面张力的材料,黏附强度完全不同,需要重新标定参量;
- 历史依赖:黏弹接触的响应依赖于过去的载荷序列,如果世界模型只用单帧输入,可能在不同加载顺序下给出相同的预测,这与物理不一致。
工程含义与设计取舍
不同场景下的选择:
- 实时执行:接触力学求值可以采用解析近似(JKR 或简化黏弹),因为它足够快,也不需要训练数据;软材料的形变可以用低阶模态(例如等效弹簧-阻尼模型)近似,牺牲精度换取速度。
- 规划:多解与迟滞意味着规划器需要知道「状态可能有分支」——例如液桥的接触/非接触双稳态。规划可以设计成「先建立稳定的黏附,再执行拉扯」,利用迟滞区间减少动作对时序的依赖。
- 学习式世界模型:如果使用数据驱动的黏弹代理,需要保留完整的加载历史窗口;对液桥,需要额外观测(如湿度传感、接触力高频分量)。如果训练数据里没有低速滑动,那么在部署中遇到低速场景时,世界模型可能给出过于乐观的摩擦预测。
小结
这一篇把「接触之外的黏滞」拆成黏附、湿接触、湿摩擦与黏弹四条机制线,并落到世界模型的表示问题上:
第一,黏附不是单一的力。范德华黏附、液桥毛细力与静电力在不同尺度上叠加;光滑、潮湿、软表面的场景往往三者同时显著。
第二,弹性接触从 Hertz 出发,JKR 描述了软材料与大黏附能极限下的耦合:零载荷也有接触半径,拉脱力约为 ;DMT 描述了硬材料极限;Tabor 参数决定用哪一个,Maugis 的插值把它们统一成一个连续量。
第三,湿接触的关键是弹性毛细长度与可变形参数 :软膜液桥存在多个平衡解与迟滞跳变,动态过程中可以出现「无接触吸合」。黏附强度可以通过外部张力、电场等动作控制,是可切换的状态。
第四,湿摩擦由 Stribeck 曲线描述,但软疏水接触的曲线偏离经典混合润滑理论;软表面的摩擦正比于真实接触面积,而面积随载荷按 增长,因此摩擦随载荷呈次线性增长。粗糙表面还会把真实接触面积与几何接触面积分开,Greenwood-Williamson 与 Persson 两类理论给出不同的面积-载荷关系。
第五,黏弹性使力-位移曲线与加载历史相关。世界模型需要保留一段加载历史窗口(序列模型对此的典型设定是固定长度的重采样序列),或者引入能捕捉松弛的内部状态。
第六,接触如何被数值求解决定了世界模型的实时性:罚函数法快但有穿透与步长约束,互补条件无穿透但可能不收敛,IPC 类障碍函数稳定且可微但要解优化问题。实际部署多是三条通道的混合,并配一组小规模标定实验来确定黏附能、松弛时间、低速摩擦与残余吸附这四个关键量。
把这一篇压缩成一句话:刚性接触可以用离散状态与摩擦锥描述,软接触则是一组连续量的演化——接触半径、形变场、液桥体积、载荷历史;世界模型必须知道哪些量能由公式即时求值,哪些量必须在 rollout 中逐步更新。
下一篇讨论弹性体世界模型的在线表征:当软物体在长时间操作中被压缩、拉伸、留下永久形变时,世界模型如何更新它的「软物体身份」——这涉及塑性变形、疲劳与材料属性的漂移,也是软接触从第一帧的观测走向一次完整任务的必经问题。
参考资料
- Liquid bridge splitting enhances normal capillary adhesion and resistance to shear on rough surfaces
- Controlling fluid adhesion force with electric fields
- RISO: Combining Rigid Grippers with Soft Switchable Adhesives
- Hertz, Ueber die Berührung fester elastischer Körper(1882 年经典文献)
- Johnson, Kendall and Roberts, Surface energy and the contact of elastic solids(1971 年经典文献)
- Mechanics of elliptical JKR-type adhesive contact
- Elasto-capillary adhesion: The effect of deformability on adhesion strength and detachment
- Sticking without contact: Elastohydrodynamic adhesion
- Adhesion-controlled sliding and the Stribeck curve in hydrophobic soft contacts
- Deep learning-based prediction of time-resolved adhesive forces in viscoelastic Hertzian contacts
- A JKR solution for a ball-in-socket contact geometry as a bi-stable adhesive system
- Capillary Adhesion at the Nanometer Scale
- Derjaguin, Muller and Toporov, Effect of contact deformations on the adhesion of particles(DMT 模型,1975 年)
- Tabor, Surface forces and surface interactions(Tabor 参数,1977 年)
- Maugis, Adhesion of spheres: The JKR-DMT transition using a Dugdale model(1992 年)
- Greenwood and Williamson, Contact of nominally flat surfaces(1966 年)
- Persson, Theory of rubber friction and contact mechanics(2001 年)
- Capillary adhesion between elastic solids with randomly rough surfaces
- Incremental Potential Contact: Intersection- and Inversion-free, Large-Deformation Dynamics
- 世界模型从零讲起(四十二):接触的三种状态——摩擦锥、粘滑切换与 Painlevé 悖论
文章分享
如果这篇文章对你有帮助,欢迎分享给更多人!
评论区
正在获取所在地区…
正在读取天气
音乐
暂未播放



