


硅微陀螺器件设计前沿综述:从工作模式、模态匹配到智能拓扑与三轴集成
摘要
硅微机电系统(MEMS)陀螺仪依靠振动结构中的科里奥利耦合测量角运动,其研究重点已由单一结构或单项指标优化,转向工作模式、谐振结构、制造工艺、闭环控制、封装可靠性与计算设计的协同。本文以近年来关于工作模式、结构与加工、模态匹配、全角在线校准、机器学习拓扑设计、单驱动三轴集成及谐振器可靠性的代表性研究为基础,对硅微陀螺的主要技术路线进行综合评述。为使各文献的贡献清晰可辨,正文按单篇文献组织:每篇文献单独成节,概括其研究问题、方法与主要结论,共性规律与适用边界集中在综合比较中讨论。
现有研究表明,幅值调制、全角和频率调制模式具有不同的信号编码方式与误差传播机制,不能仅依据机械灵敏度或品质因数进行横向评价。对称环形、盘式和壳式谐振器有利于获得成对简并模态,但其性能高度依赖加工一致性、封装应力和在线调谐能力。静电调谐与虚拟旋转技术正在使模态匹配由一次性校准转变为运行中辨识;数据驱动方法则开始扩展传统参数化设计的拓扑空间。与此同时,多轴共驱动结构、高品质因数封装和严苛环境可靠性仍受到可观测性、可控性及制造离散性的共同制约。未来研究需要将工艺统计、系统功耗、校准开销和寿命退化纳入统一评价框架。
研究范围与分析框架
本文关注以硅或硅基微加工技术实现的振动式 MEMS 陀螺,重点讨论器件级结构及其与控制、工艺和封装的耦合关系。相关文献可归纳为五个相互关联的研究层次:
- 信号机理层:角速度或转角被编码为检测振幅、力平衡反馈量、驻波方位角或模态频差。
- 谐振结构层:质量块、耦合梁、环盘或薄壳结构决定有效质量、角增益、模态简并性与能量损耗。
- 误差控制层:机械修调、静电调谐和在线辨识用于抑制频率裂分、正交误差与阻尼各向异性。
- 制造集成层:材料体系、深反应离子刻蚀、键合和真空封装决定设计参数能否稳定映射到实物。
- 系统验证层:温度、振动、冲击、老化和接口电路共同决定器件在实际环境中的可用精度。
这一框架避免了仅按器件外形罗列研究成果。相同结构在不同工作模式下可能呈现完全不同的带宽、量程和稳定性;同一控制方法也会因谐振器品质因数、调谐电极布局及封装状态而产生不同效果。因此,正文先给出各文献共用的原理模型与性能指标,随后逐篇梳理所读文献并在单篇层面明确每项研究做了什么、怎么做的、结论边界在哪里。就技术图景而言,文献 [1] 从工作模式角度建立分类,文献 [2] 从性能指标出发梳理结构形式与加工技术,文献 [11] 则从 MEMS 与微光机电系统(MOEMS)结合的视角回顾陀螺技术,三者共同构成本文的背景基础。
共性基础:工作原理与性能评价指标
科里奥利耦合与二自由度模型
振动式陀螺首先维持驱动模态的周期运动,再检测旋转坐标系中由科里奥利效应产生的正交响应。质量为 的振动单元以相对速度 运动、器件角速度为 时,科里奥利力为
对于沿 方向驱动、沿 方向检测且输入角速度为 的器件,其线性化动力学方程可写为
其中,、 为等效阻尼,、 为等效刚度, 为驱动力, 表示检测轴上的反馈力或调谐力。在小信号开环条件下通常有 ,但高精度闭环、全角模式和大动态范围分析需要保留模态间的耦合项。
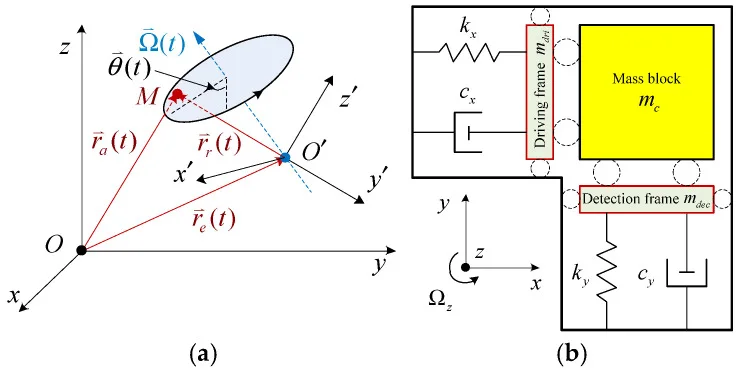
图 1 科里奥利加速度及硅微陀螺的等效二自由度模型,改绘依据见文献 [2]。
若驱动位移为 ,检测方向的稳态机械灵敏度可表示为
其中 ,。当驱动与检测模态在 处匹配时,
该关系说明高品质因数、较大驱动幅值和较低中心频率均可提高位移响应,但同时会带来带宽收窄、非线性增强、尺寸增大或抗冲击能力下降等代价。器件性能因而取决于多目标折中,而非单一参数的极值。
性能指标及其关联
零偏不稳定性用于描述静止状态下输出平均值的慢变特征;角度随机游走(ARW)反映白噪声积分造成的角度误差;比例因子决定电输出与角速度之间的映射;带宽和量程分别限定可跟踪的动态变化与不饱和输入范围。品质因数 、频率裂分和正交误差属于影响上述系统指标的中间物理量,不能代替完整性能评价。
例如,提高封装真空度通常可减小气体阻尼并提高 ,从而降低热机械噪声,但也会使开环共振峰变窄。减小驱动与检测模态的频差能够提高幅值模式灵敏度,却会增加比例因子对温漂和加工偏差的敏感度。闭环控制可扩展带宽和线性范围,但会引入反馈噪声、数字延迟及执行器非线性。因此,比较不同器件时需要同时说明工作模式、闭环状态、温度范围、封装条件与数据处理方法。
文献 [1] Chen 等(Measurement, 2025):幅值调制、全角与频率调制三类工作模式的横向比较综述
这篇综述将振动式 MEMS 陀螺划分为幅值调制(AM)、全角或速率积分(WA)以及频率调制(FM)三类 [1],并比较各模式在信号编码、误差通道与系统实现上的差异。三者的根本差别在于输出变量不同,由此形成不同的误差通道。
| 工作模式 | 主要输出量 | 主要优势 | 关键限制 |
|---|---|---|---|
| 开环 AM | 检测模态振幅 | 结构与接口成熟、实现成本较低 | 灵敏度与带宽受模态失配和 强烈影响 |
| 力平衡 AM | 检测轴反馈力 | 线性度、带宽和动态范围较好 | 依赖稳定反馈、低延迟和执行器标定 |
| WA | 驻波方位角 | 可直接积累转角,理论动态范围较大 | 对刚度、阻尼和增益各向异性敏感 |
| FM | 成对模态频差 | 易于数字计频,共模温漂可被差分抑制 | 易受模态耦合、锁频及幅频非线性影响 |
幅值调制与力平衡
开环 AM 模式通过检测科里奥利力激发的正交振幅获得角速度。令频率失配为 ,在小失配条件下,其机械增益近似满足
随着 提高,共振峰值增加,但允许的频率偏差和有效开环带宽同步减小。因此,高 与小频差只有在温度补偿和模态跟踪能力足够时才能转化为稳定的系统增益。
力平衡模式通过反馈力使检测位移保持在零位附近。在闭环平衡条件下,
该方法降低了机械行程和电容非线性的影响,并允许通过控制器配置系统极点;其性能则转而受反馈电极、模拟前端、数字延迟和解调相位约束。
全角模式
轴对称环形、盘式或壳式谐振器可以形成一对理想简并的驻波模态。器件旋转时,驻波方位角 相对谐振器进动,其理想关系为
其中 为由模态形状和质量分布决定的角增益。全角模式直接输出转角,弱化了对读出链路绝对增益的依赖。然而,加工误差导致的刚度各向异性会形成驻波锁定,阻尼各向异性会产生角度相关漂移,检测增益和相位失配还会引入方位角估计误差;针对静电式速率积分陀螺的分析同样表明,非线性效应会直接转化为角度漂移误差 [9]。因此,全角器件通常需要多参数辨识,而不仅是将两个共振峰调至重合。
频率调制
FM 模式利用旋转对成对传播模态或耦合模态频率的反向偏移。若
则差分输出为
频差便于数字化测量,并可抑制同时作用于两支模态的共模频漂。但当谐振器具有 Duffing 非线性时,
振荡幅值变化会通过三次刚度系数 转化为频率漂移。FM 模式因而需要稳定振幅、控制模态耦合并降低振荡环路相位噪声。
文献 [2] Luo 等(Sensors, 2025):面向性能指标的结构形式与加工技术综述
文献 [2] 以性能指标为主线,梳理了陀螺结构形式与加工技术的对应关系:什么样的结构能够带来高角增益或高 ,什么样的工艺偏差会把设计参数的期望映射为实际器件的频移与耦合误差。
离散质量结构
单质量结构接近经典二自由度模型,具有面积小、驱动和读出链路简单等优点,但线加速度、基底振动和角速度作用于同一质量与悬挂系统,机械共模抑制能力有限。弹簧梁宽度等关键尺寸对刚度具有高阶影响,微小线宽偏差即可造成显著频移和交叉轴耦合。
双质量音叉通过反相驱动和差分检测抑制基底振动与线加速度。耦合梁不仅建立反相工作模态,还需将同相寄生模态移出工作频带。四质量结构进一步扩展二维对称性,可改善共模抑制、锚点损耗和全角工作条件,但会增加模态排序、耦合弹簧及电极布局的复杂度 [2]。
连续对称结构
环形和盘式谐振器依靠周向连续结构形成成对酒杯模态,适合低频率裂分和全角工作。多环、蜂窝、蛛网及带集中质量的结构均试图在角增益、等效质量、热弹性阻尼与锚点损耗之间重新分配应变能 [2,3]。针对振动环形谐振陀螺这一类别,文献 [12] 还从支撑梁形式、模态选择和电极布置等方面总结了专门的设计考虑。
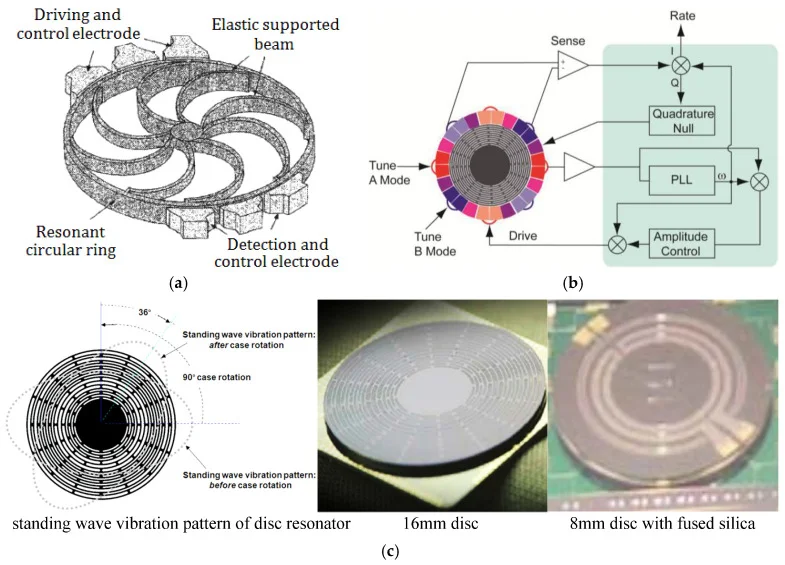
图 2 典型环形与盘式谐振结构。不同材料、尺寸和支撑形式均可实现酒杯模态,但支撑梁、晶向、侧壁和电极误差仍会破坏实际对称性,资料见文献 [2]。
工艺约束
表面微加工有利于电路兼容和微小间隙形成,但受薄膜残余应力、翘曲和结构层厚度限制。SOI 深反应离子刻蚀适合厚硅和平面高深宽比结构,刻蚀波纹、侧壁倾斜、底部缺口及掩膜偏差会改变梁宽、电极间隙与模态频率。硅—玻璃体微加工能够提供绝缘衬底与较厚结构,但键合应力和热膨胀失配会进入温度漂移。三维壳体则常依赖玻璃吹制、精密刻蚀或激光加工。
工艺并非结构设计完成后的独立步骤。合理的流程应从版图参数出发,将加工偏差映射为实际几何,再评估其对模态、应力和电容的影响;封装模型随后引入阻尼、腔压和键合应力,控制系统则补偿剩余的可观测误差。只在理想几何和固定边界条件下获得的有限元最优解,不能直接等同于可制造器件。
文献 [3] Zhang 等(Micromachines, 2022):对称硅微陀螺模态匹配技术综述
文献 [3] 系统总结了对称硅微陀螺的模态匹配技术,覆盖模态失配的来源、机械修调与静电调谐两条主要途径,以及各自的适用边界。
模态失配的矩阵描述
理想二维对称谐振器的刚度矩阵可写为
加工误差则使其变为
决定本征频率裂分, 决定刚度主轴相对设计电极的偏转。即使两个共振峰被调至接近,模态轴、阻尼轴和读出轴仍可能不重合。因此,模态匹配应同时考虑频率裂分、主轴方向和匹配状态随温度与时间的保持能力。
谐振器的半功率带宽近似为
随着 增大,允许的频率裂分迅速减小,频率识别、数模转换分辨率、温度控制和闭环噪声的要求随之提高。高 器件因而更依赖持续的模态监测。
机械修调与静电调谐
机械修调通过局部去除或增加质量、改变弹簧几何或引入局部应力来校正本征频率。对小扰动,
实际修调位置还需依据模态应变能和动能分布确定。激光烧蚀、离子束刻蚀和局部沉积能够提供永久校正,但具有不可逆、设备复杂及可能降低 等局限 [3]。
静电调谐通过电压相关的负刚度实现可逆补偿:
该方法适合批量校准与在线闭环,但调谐范围受拉入失稳、电压上限和电极间隙限制;电压噪声和高阶静电力还会引入频率噪声与刚度非线性。幅值、相位或二者联合观测可用于构造匹配误差信号,其中相位法对绝对增益较不敏感,但需要校正前端延迟和寄生馈通。
文献 [4] Yu 等(IEEE Sensors Journal, 2025):基于虚拟旋转的全角陀螺在线模态匹配
全角器件中的固定刚度各向异性投影到旋转驻波坐标后,会形成二倍角频率项:
静电力对位移的非线性展开还会产生更高阶分量。以平行电极为例,
差分电极虽然能够消除部分偶次项和直流力,却不能完全消除高阶刚度。驻波空间谐波与电极非线性耦合后可形成四倍角误差。若控制器仅估计二倍角项,高阶残差可能被错误地解释为频率噪声或线性失配。
针对这一问题,文献 [4] 采用虚拟旋转使驻波以已知角速度相对器件电极运动,将固定空间误差调制到 、 等时间谐波,并通过同步解调分离线性各向异性与高阶非线性。该方法将模态匹配由静态校准推进到运行中辨识,但调制会占用执行器动态范围,也可能与真实输入频带发生耦合。工程实现需联合设计虚拟旋转速度、控制带宽、解调相位和输出完整性监测。
文献 [5] Chen 等(Microsystems & Nanoengineering, 2024):机器学习驱动的盘式谐振陀螺结构拓扑发现
传统盘式谐振陀螺优化通常先固定同心环、径向梁或蜂窝等拓扑,再调整有限数量的几何参数。这类方法具有较强可解释性,但难以探索材料连接关系发生变化的离散设计空间。文献 [5] 将盘式谐振器的基本扇区编码为二值矩阵,并把连通拓扑生成表示为路径规划问题,再以深度强化学习搜索候选结构。
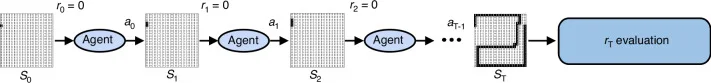
图 3 盘式谐振器拓扑由基本扇区中的离散路径逐步生成,资料见文献 [5]。
该研究使用有限元样本训练代理模型,预测 、模态频率、角增益和等效质量等中间物理量,再计算机械灵敏度、噪声与综合评价指标。等效质量和角增益可分别表示为
相较直接回归最终性能,预测具有物理意义的中间量更便于一致性检查,也有利于识别代理模型的异常输出。研究结果表明,代理模型能够显著降低搜索内环的计算成本,并发现传统模板以外的候选拓扑。然而,其“导航级”结论主要来自机械性能仿真,并不等同于封装器件经过全温、振动和长期漂移试验后达到导航级。电极可布置性、最小线宽、尖角应力、刻蚀加载、封装应力和成品率仍需进入优化约束。
数据驱动设计的关键问题由“能否生成新形状”逐步转向“能否给出可信且可制造的候选”。代理模型应同时输出预测不确定度,在搜索进入训练数据稀疏区域时调用高保真有限元或实测数据复核;训练集也应覆盖工艺角和环境角,避免只对名义几何进行排序。
文献 [6] Chabbi 与 Rao(Measurement, 2024):单驱动三轴 MEMS 陀螺的设计与制造
三轴惯性测量通常可由三个单轴器件组合实现,但会重复占用驱动谐振器、锁相环、自动增益控制和封装资源。文献 [6] 研究了单驱动三轴结构,试图用一个主振动速度场同时耦合三个正交角速度分量:
其结构需将向量科里奥利力分解为三个可独立观测的检测模态。文献 [6] 采用解析模型与有限元参数化设计,对驱动、横滚、俯仰和偏航模态进行联合频率规划。局部设计关系可写为
其中 。若不同几何参数能够选择性调节不同模态, 的条件较好,器件更易优化和校准;若多个模态对同一参数高度相关,则制造偏差和后调谐都会形成病态问题。
单驱动架构能够降低机械驱动功耗与面积,但三个检测通道共享驱动噪声、封装应力和温漂。后续设计需要提供足够独立的调谐与检测电极,使多输入多输出控制矩阵具有充分秩和合理条件数,并通过实测区分结构交叉轴、接口串扰和封装耦合。
文献 [7] Gill 等(Sensors, 2022):恶劣环境下 MEMS 振动陀螺可靠性综述
文献 [7] 面向恶劣环境应用,综述了 MEMS 振动陀螺的可靠性问题。其核心观察是:高 虽能提高共振响应,却会放大频率漂移造成的增益变化 [7]。
温度可通过弹性模量、结构尺寸、材料热膨胀失配、腔内气体解吸以及模拟前端参数等多条路径进入输出。系统响应可概括为
其中 为比例因子, 为零偏, 表示正交耦合, 为噪声。仅对最终输出作经验多项式补偿,可能无法区分结构频漂、阻尼变化、电路漂移和热滞后,因而在不同升降温速率或老化状态下失效。
温度扫描主要表征可逆温度系数,长时间温循还会暴露残余应力松弛、键合缺陷、腔体漏气和永久变形。机械冲击与随机振动既可产生测量期间的暂态误差,也可能造成锚点裂纹、梁疲劳和触底损伤,二者应分别评价。
封装可靠性与结构可靠性并非独立问题。键合空洞、吸气剂耗尽或微漏会使腔压升高,首先表现为阻尼与 的变化,随后影响驱动电压、热机械噪声和比例因子。驱动环维持恒幅所需的控制量、共振频率的温度残差和正交反馈力的慢变趋势,可以作为器件健康监测量。将这些观测量纳入控制系统,有助于在零偏超限前识别封装或结构退化。
文献 [8] Dinh 等(Advanced Materials Technologies, 2024):微机械谐振式传感器的材料、结构与应用
文献 [8] 从材料、结构设计到应用系统梳理了微机械机械谐振式传感器,其中对品质因数各损耗通道的分解同样适用于陀螺谐振器。
机械谐振器的品质因数定义为
当不同损耗通道近似独立时,
气体阻尼可通过真空封装降低;锚点损耗可借助节点锚定、隔振结构和声学带隙设计改善;热弹性阻尼取决于材料热参数及模态应变分布;表面损耗和材料内耗在尺度缩小时更加突出 [8]。该串联关系意味着总 由最显著的损耗通道主导。当热弹性阻尼已经成为上限时,继续提高真空度不会带来同等幅度的性能提升。
材料选择也需同时考虑损耗、温度系数与工艺集成。单晶硅具有成熟制造生态和较高机械品质,但存在晶向各向异性及弹性模量温度系数;熔融石英近似各向同性且内耗较低,适合高 环形或壳式结构,却较难与标准硅电路集成;SiC、GaN 等材料适合高温环境,但加工与接口工艺成熟度相对有限。
文献 [10] Ranji 等(Micromachines, 2022):三维半球谐振陀螺的最新进展
文献 [10] 综述了基于 MEMS 工艺的三维半球谐振陀螺(HRG)的近期进展。半球或鸟浴式谐振器利用三维薄壳酒杯模态获得较低锚损和较高 [10]。其主要困难在于壳体厚度与圆度控制、材料缺陷、侧壁电极形成及装配同心度。与平面硅结构相比,壳式器件具有较高性能潜力,但制造、封装和读出集成成本也更高。
综合比较与研究趋势
技术路线的耦合关系
上述文献可形成“工作模式选择—谐振结构实现—误差辨识与调谐—制造封装—环境验证”的连续链条。
| 设计环节 | 核心问题 | 主要约束 |
|---|---|---|
| 工作模式选择 | 输出采用振幅、反馈力、驻波角或频差 | 带宽、量程、动态范围及控制复杂度 |
| 结构与材料设计 | 如何形成目标模态并控制能量损耗 | 对称性、有效质量、角增益、抗冲击与可制造性 |
| 模态与误差控制 | 如何抑制频率裂分、正交误差和非线性 | 调谐范围、可观测性、执行器噪声与环路稳定性 |
| 多轴和智能设计 | 如何扩展自由度与拓扑搜索空间 | 代理模型可信度、控制矩阵条件数及接口复杂度 |
| 封装与可靠性 | 如何在全温和寿命周期内保持性能 | 腔压、键合应力、温循、振动、冲击与老化 |
模态匹配既是结构问题也是控制问题。结构必须将初始频差控制在执行器可补偿范围内,调谐电极需要提供足够独立的控制方向,在线算法才可能在温度和老化引起参数变化后恢复匹配。高 同样同时属于材料、封装与控制问题:共振峰越窄,机械增益越高,但频率跟踪、DAC 分辨率和相位模型的要求也越高。
面向工艺分布的稳健优化
传统优化通常在一组确定尺寸下求取最大灵敏度或最小频差,而实际晶圆存在厚度、线宽、侧壁角、晶向、残余应力和键合应力分布。稳健设计应同时考虑性能期望与离散性:
其中 为设计变量, 为工艺随机变量, 综合频差、噪声、应力和功耗, 表示对离散性的权重。此类优化得到的名义性能可能不是最高,但通常具有更高良率和更小后调谐负担。
对机器学习拓扑设计而言,训练数据与奖励函数应包含工艺角、环境角、可制造性和最坏情形,而不应仅评价理想几何的机械指标。将不确定度估计、高保真仿真回调和实测器件数据结合,是提高生成结构可信度的关键。
面向可观测性与可控性的电极设计
二维全角或三轴系统中的误差并非单一频差,而是刚度矩阵、阻尼矩阵、驱动增益和检测增益的组合。若将待补偿误差写为 ,调谐输入写为 ,其局部关系可表示为
当 秩不足时,部分误差方向无法由现有电极补偿;当其条件数过大时,电压噪声和量化误差会被显著放大。因此,未来结构设计需要把电极布局视为控制对象的一部分,使关键误差既可观测又可独立调节,而不是在机械版图完成后再附加调谐功能。
从静态校准到调制式自校准
虚拟旋转所代表的调制式校准能够将空间固定误差搬移到已知谐波频带,再通过同步解调提取。相同思想还可用于阻尼各向异性、检测增益差、相位延迟和封装慢漂的辨识。主要研究问题是避免校准信号污染有效测量:调制频率、业务带宽与控制环路需要联合设计,并在两者冲突时提供可追踪的降级与完整性标志。
从器件极值到系统级评价
高 、低频差和大检测电容均属于中间指标。面向应用的评价应同时报告器件面积、封装体积、驱动和接口功耗、量程、带宽、ARW、零偏不稳定性、比例因子温度系数、交叉轴、启动时间、校准开销以及环境试验后的漂移。超高 器件若依赖高压、多路高速数据转换和持续校准,其系统能耗未必优于中等 的稳健闭环方案;单驱动三轴结构节省的机械驱动资源,也可能被更复杂的标定与补偿部分抵消。
结论
硅微陀螺的技术演进已由单一机械结构优化转向跨层协同设计。工作模式决定信号编码和主要误差通道;结构、材料与工艺决定可实现的模态、角增益和损耗下限;静电调谐与在线辨识维持运行中的模态匹配;机器学习扩展了拓扑搜索空间;多轴集成提高功能密度;封装和可靠性则决定实验室性能能否在温度、振动、冲击与寿命周期中保持。
现阶段尚不存在适用于所有场景的统一最优结构。消费级器件更重视面积、功耗和量产稳定性,高精度器件则需要在高 、低频率裂分、复杂校准和封装成本之间权衡。未来具有普遍意义的研究方向包括:面向工艺分布的稳健结构设计,具有充分可观测性和可控性的电极—控制协同设计,以及融合有限元、工艺数据和实测反馈的自动化设计闭环。只有将这些能力与全温、长期和系统级评价结合,硅微陀螺的性能提升才能转化为可复现、可制造和可部署的工程成果。
参考文献
- Chen et al. MEMS gyroscopes in different operation modes: A review. Measurement, 2025.
- Luo et al. Review of Research Advances in Gyroscopes’ Structural Forms and Processing Technologies Viewed from Performance Indices. Sensors, 2025.
- Zhang et al. A Review of Symmetric Silicon MEMS Gyroscope Mode-Matching Technologies. Micromachines, 2022.
- Yu et al. Online Mode-Matching Method Countering for Stiffness Nonlinearity in Whole-Angle MEMS Gyroscope. IEEE Sensors Journal, 2025.
- Chen et al. Machine learning-driven discovery of high-performance MEMS disk resonator gyroscope structural topologies. Microsystems & Nanoengineering, 2024.
- Chabbi and Rao. Design and fabrication of single drive tri-axis MEMS gyroscope. Measurement, 2024.
- Gill et al. A Review of MEMS Vibrating Gyroscopes and Their Reliability Issues in Harsh Environments. Sensors, 2022.
- Dinh et al. Micromachined Mechanical Resonant Sensors: From Materials, Structural Designs to Applications. Advanced Materials Technologies, 2024.
- Hu and Gallacher. Effects of Nonlinearity on the Angular Drift Error of an Electrostatic MEMS Rate Integrating Gyroscope. IEEE Sensors Journal, 2019.
- Ranji et al. Recent Advances in MEMS-Based 3D Hemispherical Resonator Gyroscope—A Sensor of Choice. Micromachines, 2022.
- Huang et al. MEMS and MOEMS Gyroscopes: A Review. Photonic Sensors, 2023.
- Gill et al. Design and Considerations: Microelectromechanical System (MEMS) Vibrating Ring Resonator Gyroscopes. Designs, 2023.
文章分享
如果这篇文章对你有帮助,欢迎分享给更多人!
评论区
音乐
暂未播放


